Mathematics
Differential Equations
Bilingual · 36 pp. PDF
引言
常微分方程用未知函数及其导数之间的关系描述连续变化。种群的增长与竞争、弹簧的振动、电路中的电荷变化,都可以通过微分方程建立模型。给定方程与初始状态后,既可以求出具体的解,也可以研究解的存在性、唯一性、稳定性及长期行为。
学习常微分方程,需要将微积分运算、线性代数与定性分析结合起来。一阶方程的求解从分离变量、积分因子与恰当方程展开;方程组借助特征值、特征向量与相平面揭示解的几何结构;二阶线性方程则以基本解组为基础,结合待定系数法、降阶法和常数变易法求解,并用于分析振动与电路模型。
基本概念(Basic definitions)
常微分方程、阶与解
常微分方程(ordinary differential equation,ODE)是包含未知函数及其对单个自变量的导数的方程,例如
\[ y''+p(x)y'+q(x)y=f(x). \]
- 阶(order):方程中出现的最高阶导数的阶数。上式为二阶方程。“阶”与多项式的“次数”不是同一概念。
- 解(solution):在某个区间上具有所需阶数的导数,并且在区间内处处满足原方程的函数。
- 初值问题(initial value problem,IVP):微分方程与同一个初始自变量处的初始条件共同组成的问题。
- 通解(general solution):在指定区间上表示全部解的解族。分离变量等运算可能遗漏平衡解或其他分支,需另行检查。
- 特解(particular solution):某个具体的解。在线性非齐次方程中,\(y_p\) 通常专指任取的一个非齐次特解,不一定已经满足给定初值。
线性、齐次与平凡解
\(n\) 阶线性常微分方程的形式为
\[ a_n(x)y^{(n)}+a_{n-1}(x)y^{(n-1)}+\cdots+a_1(x)y'+a_0(x)y=f(x), \qquad a_n(x)\ne0. \]
未知函数及其导数只以一次幂出现,彼此不相乘,系数只依赖自变量。
- 若 \(f\equiv0\),称为齐次线性方程(homogeneous linear ODE)。
- 若 \(f\) 不恒为零,称为非齐次线性方程(nonhomogeneous linear ODE);\(f\) 在个别点等于零不改变分类。
- 齐次线性方程总有平凡解 \(y\equiv0\);其他解称为非平凡解。
线性方程的“齐次”由右端是否恒为零决定。一阶方程 \(y'=G(y/x)\) 则称为“齐次型方程”,属于另一种分类。
微积分 I 与 II 回顾(Review of Calculus I and II)
微分运算(Differentiation)
以下公式均在函数有定义且可微的区间内使用,\(c\) 为常数。
基础法则
\[ \begin{aligned} \frac{d}{dx}x^n&=nx^{n-1},\\ \frac{d}{dx}[cf(x)]&=cf'(x),\\ \frac{d}{dx}[f(x)+g(x)]&=f'(x)+g'(x),\\ \frac{d}{dx}[f(x)g(x)]&=f'(x)g(x)+f(x)g'(x),\\ \frac{d}{dx}\frac{f(x)}{g(x)} &=\frac{f'(x)g(x)-f(x)g'(x)}{[g(x)]^2},\qquad g(x)\ne0. \end{aligned} \]
幂函数公式用于一般实数指数时,应先检查实数定义域;例如在 \(x>0\) 上可用于任意实数 \(n\)。
三角函数
\[ \begin{aligned} (\sin x)'&=\cos x,& (\cos x)'&=-\sin x,\\ (\tan x)'&=\sec^2x,& (\cot x)'&=-\csc^2x,\\ (\sec x)'&=\sec x\tan x,& (\csc x)'&=-\csc x\cot x. \end{aligned} \]
指数与对数函数
\[ \begin{aligned} \frac{d}{dx}a^x&=a^x\ln a,\qquad a>0,\\ \frac{d}{dx}e^x&=e^x,\\ \frac{d}{dx}\log_a x&=\frac{1}{x\ln a},\qquad a>0,\ a\ne1,\ x>0,\\ \frac{d}{dx}\ln x&=\frac1x,\qquad x>0,\\ \frac{d}{dx}\ln|x|&=\frac1x,\qquad x\ne0. \end{aligned} \]
链式法则(Chain rule)
\[ \frac{d}{dx}f(g(x))=f'(g(x))g'(x). \]
先对外层函数求导,保留内层表达式,再乘以内层函数的导数。
利用导数分析函数(Analyzing functions using derivatives)
临界数与临界点(Critical numbers and points)
若 \(c\) 是定义域内部的点,\(f(c)\) 有定义,且 \(f'(c)=0\) 或 \(f'(c)\) 不存在,则称 \(c\) 为临界数,对应的 \((c,f(c))\) 为临界点。
- 求 \(f'(x)\),并保留原函数的定义域限制。
- 解 \(f'(x)=0\)。若导数写成分式,应使分子为零且分母不为零。
- 检查导数不存在但原函数有定义的内部点。
绝对极值(Absolute extrema)
若 \(f\) 在闭区间 \([a,b]\) 上连续,则一定取得绝对最大值和绝对最小值。求法为:
- 找出 \((a,b)\) 内的所有临界数。
- 计算这些点及端点 \(a,b\) 处的函数值。
- 比较函数值,确定绝对最大值与绝对最小值。
在开区间、无界区间或不连续的定义域上,极值可能不存在;还需检查端点附近、间断点附近及无穷远处的极限。
单调性(Increasing and decreasing)
若 \(f\) 在区间上可微,则
\[ \begin{aligned} f'(x)>0&\ \Longrightarrow\ f\text{ 在该区间严格递增},\\ f'(x)<0&\ \Longrightarrow\ f\text{ 在该区间严格递减}. \end{aligned} \]
用临界数和导数不存在的点划分区间,逐段判断 \(f'\) 的符号。导数严格为正或严格为负是严格单调的充分条件;严格单调函数的导数可以在个别点等于零。
具体步骤为:
- 求 \(f'(x)\),找出 \(f'(x)=0\) 以及 \(f'\) 不存在的点,并结合定义域划分区间。
- 在数轴上标出这些点,逐段代入测试值,画出 \(f'\) 的符号表(sign chart);也可依据 \(f'\) 的图像判断正负。
- 在 \(f'>0\) 的区间标上升箭头,在 \(f'<0\) 的区间标下降箭头,写出 \(f\) 的增减区间。
局部极值(Local extrema)
一阶导数判别法:设 \(f\) 在 \(c\) 连续,并在 \(c\) 两侧的邻近区间可微。
- 找到临界数 \(c\)。
- 在 \(c\) 左右各取测试点,判断 \(f'\) 的符号,画符号表。
- 比较经过 \(c\) 时的符号变化,按下表判断局部极值。
| \(f'\) 在 \(c\) 两侧的符号变化 | 结论 |
|---|---|
| 正变负 | \(f(c)\) 为严格局部最大值 |
| 负变正 | \(f(c)\) 为严格局部最小值 |
| 两侧同号且均非零 | \(c\) 不是局部极值点 |
二阶导数判别法:设 \(f\) 在 \(c\) 附近二阶连续可微,且 \(f'(c)=0\)。
- 若 \(f''(c)>0\),则 \(f(c)\) 为严格局部最小值。
- 若 \(f''(c)<0\),则 \(f(c)\) 为严格局部最大值。
- 若 \(f''(c)=0\),判别法无结论;可改用一阶导数判别法。
上述符号表适用于两侧导数均非零的情形。常数函数等情形可能出现非严格局部极值。
凹性(Concavity)
- 凹向上(concave up):对可微函数,\(f'\) 单调不减;函数图像位于各切线上方或切线上。
- 凹向下(concave down):对可微函数,\(f'\) 单调不增;函数图像位于各切线下方或切线上。
在二阶可微的区间上,\(f''\ge0\) 保证凹向上,\(f''\le0\) 保证凹向下;严格不等式分别给出严格凹向上、严格凹向下的充分条件。可用 \(f''\) 的符号表逐段判断。
判断步骤为:
- 求 \(f''(x)\),以其零点、不存在的点和定义域边界划分区间。
- 画出二阶导数的符号表,或依据 \(f''\) 的图像判断各区间的正负。
- \(f''>0\) 的区间画成凹向上,\(f''<0\) 的区间画成凹向下;相应地,\(f'\) 分别递增、递减。
拐点(Inflection points)
拐点是函数连续且凹性发生改变的点。常见候选点满足 \(f''(c)=0\),或 \(f''(c)\) 不存在但 \(f(c)\) 有定义;候选点必须进一步检查。
- 找候选点并检查函数在该点的连续性。
- 判断候选点两侧的凹性。
- 若凹性确实改变,则 \((c,f(c))\) 为拐点。
若 \(f''\) 在两侧分别恒正、恒负,则凹性改变。单独的 \(f''(c)=0\) 不够,例如 \(f(x)=x^4\) 在 \(0\) 处没有拐点。
在满足上述连续性及可微性条件时,两种符号变化都给出拐点:
- \(f''\) 从正变负:凹向上变为凹向下,\(f'\) 从递增转为递减。
- \(f''\) 从负变正:凹向下变为凹向上,\(f'\) 从递减转为递增。
不定积分(Indefinite integrals)
以下 \(C\) 为任意常数;公式在被积函数有定义的区间上使用。
基础法则与幂函数
\[ \begin{aligned} \int0\,dx&=C,\\ \int k\,dx&=kx+C,\\ \int[af(x)+bg(x)]\,dx&=a\int f(x)\,dx+b\int g(x)\,dx,\\ \int x^n\,dx&=\frac{x^{n+1}}{n+1}+C,\qquad n\ne-1,\\ \int\frac1x\,dx&=\ln|x|+C,\qquad x\ne0. \end{aligned} \]
线性公式按原函数理解,右侧的积分常数合并为一个常数。
三角函数
\[ \begin{aligned} \int\sin x\,dx&=-\cos x+C,& \int\cos x\,dx&=\sin x+C,\\ \int\sec^2x\,dx&=\tan x+C,& \int\csc^2x\,dx&=-\cot x+C,\\ \int\sec x\tan x\,dx&=\sec x+C,& \int\csc x\cot x\,dx&=-\csc x+C. \end{aligned} \]
指数函数
\[ \int e^x\,dx=e^x+C,\qquad \int a^x\,dx=\frac{a^x}{\ln a}+C,\qquad a>0,\ a\ne1. \]
当 \(a=1\) 时,\(\int1^x\,dx=x+C\)。
换元积分(Substitution)
若被积函数可写成 \(f(g(x))g'(x)\),令 \(u=g(x)\),则 \(du=g'(x)\,dx\),于是
\[ \int f(g(x))g'(x)\,dx=\int f(u)\,du=F(g(x))+C, \qquad F'=f. \]
\(du\) 是微分,不是单独的导数。换元后应消去原自变量,积分后再代回 \(u=g(x)\)。
求解步骤(Steps):
- 选择换元。 找出复合函数的内层,令 \(u=g(x)\),计算 \(g'(x)\) 并写成 \(du=g'(x)\,dx\)。
- 完成替换。 将被积函数中的 \(g(x)\) 替换成 \(u\),将 \(g'(x)\,dx\) 替换成 \(du\)。若只差非零常数因子,先把该常数提出;换元后积分内应只出现 \(u,du\)。
- 关于新变量积分。 求出 \(\int f(u)\,du=F(u)+C\)。
- 代回原变量。 用 \(u=g(x)\) 代回,写成 \(F(g(x))+C\),并检查原表达式的定义域。
部分分式(Partial fractions)
部分分式法适用于有理函数 \(P(x)/Q(x)\)。
- 若 \(\deg P\ge\deg Q\),先做多项式除法。
- 将 \(Q\) 在实数范围内分解为线性因子与不可约二次因子的乘积。
- 根据因子类型设分式,通分后比较系数或代入适当数值求未知量。
- 逐项积分,并保留 \(Q(x)\ne0\) 的区间限制。
常见形式如下:
\[ \begin{aligned} (x-a)^m&:\quad \frac{A_1}{x-a}+\frac{A_2}{(x-a)^2}+\cdots+\frac{A_m}{(x-a)^m},\\ (x^2+bx+c)^m&:\quad \sum_{j=1}^{m}\frac{B_jx+C_j}{(x^2+bx+c)^j},\qquad b^2-4c<0. \end{aligned} \]
重复线性因子与不可约二次因子均可按上述形式分解。
对由不同线性因子组成的分母,待定系数的求法可具体写为:
- 设真分式
\[ \frac{P(x)}{(x-a)(x-b)(x-c)} =\frac A{x-a}+\frac B{x-b}+\frac C{x-c}, \]
其中 \(a,b,c\) 两两不同,\(A,B,C\) 为待定常数。
- 两边同时乘以原分母,得到多项式恒等式
\[ P(x)=A(x-b)(x-c)+B(x-a)(x-c)+C(x-a)(x-b). \]
- 在该多项式恒等式中依次代入 \(x=a,b,c\),得到
\[ A=\frac{P(a)}{(a-b)(a-c)},\quad B=\frac{P(b)}{(b-a)(b-c)},\quad C=\frac{P(c)}{(c-a)(c-b)}. \]
代入根的操作针对通分后得到的多项式恒等式;原有理函数在这些根处仍无定义。
- 将 \(A,B,C\) 代回部分分式,利用积分的线性性质逐项积分:
\[ \begin{aligned} \int\frac{P(x)}{(x-a)(x-b)(x-c)}\,dx &=A\ln|x-a|+B\ln|x-b|\\ &\quad+C\ln|x-c|+C_0. \end{aligned} \]
\(C_0\) 是积分常数,与待定系数 \(C\) 区分。遇到重因子或不可约二次因子时,按前述分解形式列恒等式,再比较系数或代入适当数值。
分部积分(Integration by parts)
由乘积求导法则得到
\[ \int u\,dv=uv-\int v\,du. \]
- 选择 \(u\) 与 \(dv\),使 \(u\,dv\) 等于原被积表达式。
- 求 \(du\) 并选择 \(v\) 为 \(dv\) 的一个原函数。
- 代入公式,再计算剩下的积分。
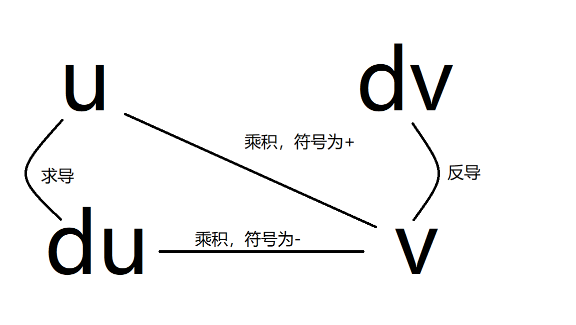
常见选择:\(x^n\ln x\) 可取 \(u=\ln x\);\(x\sin x\)、\(x\cos x\)、\(xe^x\) 可取 \(u=x\)。选择 \(u\) 与 \(dv\) 的目标是简化剩余积分。例如,计算 \(\int\ln x\,dx\) 时可取 \(u=\ln x\)、\(dv=dx\)。
常用积分恒等式
\[ \int\frac{f'(x)}{f(x)}\,dx=\ln|f(x)|+C,\qquad f(x)\ne0, \]
\[ \int f(ax+b)\,dx=\frac1aF(ax+b)+C,\qquad F'=f,\ a\ne0. \]
第一单元:一阶常微分方程(First-order ODEs)
一阶方程的分类
一阶线性方程的标准形式为
\[ y'+p(x)y=f(x). \]
更一般的 \(a(x)y'+b(x)y=g(x)\) 应先在 \(a(x)\ne0\) 的区间上除以 \(a(x)\)。标准化后,\(f\equiv0\) 为齐次,否则为非齐次。不符合线性形式的方程称为非线性方程。
可分离、线性、恰当是不同的分类角度,可能重叠;恰当方程不一定不可分离。
一阶线性方程的求解
设 \(p,f\) 在区间 \(I\) 上连续。
齐次方程
\[ y'+p(x)y=0 \quad\Longrightarrow\quad y(x)=Ce^{-\int p(x)\,dx}. \]
其中 \(C=0\) 包含平凡解。
积分因子法(Integrating factor)
取积分因子
\[ \mu(x)=e^{\int p(x)\,dx}. \]
乘入原方程后,
\[ (\mu y)'=\mu f, \]
所以
\[ y(x)=\frac1{\mu(x)}\left(\int\mu(x)f(x)\,dx+C\right). \]
积分因子中可任选一个原函数,不需要再保留其积分常数;非零常数倍不影响方法。
常数变易法(Variation of parameters)
取齐次方程的非零解 \(y_1=e^{-\int p(x)\,dx}\),设 \(y=uy_1\),代入后得到 \(u'y_1=f\),故
\[ y(x)=y_1(x)\left(\int\frac{f(x)}{y_1(x)}\,dx+C\right). \]
一阶线性初值问题的存在唯一性与有效区间
若 \(p,f\) 在开区间 \(I=(a,b)\) 上连续,\(x_0\in I\),则对任意实数 \(y_0\),初值问题
\[ \begin{cases} y'+p(x)y=f(x),\\ y(x_0)=y_0 \end{cases} \]
在整个 \(I\) 上存在唯一解。
实际判断时,应找包含 \(x_0\)、且标准化系数 \(p,f\) 连续的最大开区间。先检查最高阶导数的系数是否为零,并检查分母、对数等限制。
该区间是定理保证的解区间。若某个解可以跨过系数奇点延拓,应在未标准化的原方程中验证其延拓是否仍为解。
可分离变量方程(Separable equations)
对于
\[ y'=g(x)h(y), \]
先检查 \(h(y_*)=0\) 对应的平衡解 \(y\equiv y_*\)。在 \(h(y)\ne0\) 的解分支上,按以下步骤求解:
- 将 \(y'\) 写成 \(dy/dx\),即 \(dy/dx=g(x)h(y)\)。
- 把含 \(y\) 的因子及 \(dy\) 移至一侧,把含 \(x\) 的因子及 \(dx\) 移至另一侧。
- 两边分别对相应变量积分。两侧的积分常数可合并为一个常数,只在一侧写 \(C\)。
\[ \frac{dy}{h(y)}=g(x)\,dx, \qquad \int\frac1{h(y)}\,dy=\int g(x)\,dx+C. \]
求得隐式或显式解后,代入初值确定常数,再根据原方程定义域、表达式定义域及可能的发散点,选取包含初始点的有效区间。除以 \(h(y)\) 时遗漏的平衡解应补回。
自治方程(Autonomous equations)
自治方程中自变量不显式出现,形式为
\[ \frac{dy}{dt}=f(y). \]
- 解 \(f(y_*)=0\),先列出平衡解 \(y\equiv y_*\)。
- 在 \(f(y)\ne0\) 的分支上,写成 \(dy/f(y)=dt\)。
- 两边积分:
\[ \int\frac{dy}{f(y)}=\int1\,dt+C=t+C. \]
- 求出隐式或显式解,再连同平衡解一起检查初值与解区间。
例:分离变量可能遗漏解
考虑
\[ y'=\sqrt[3]{y}. \]
对于非零解分支,
\[ \int y^{-1/3}\,dy=\int1\,dx, \qquad \frac32y^{2/3}=x+C. \]
先将积分等式改写为
\[ y^{2/3}=\frac23x+C_1,\qquad C_1=\frac23C. \]
左侧非负,因此要求 \(\frac23x+C_1\ge0\)。令 \(C_1=-\frac23a\),分别选取正、负两个分支,得到
\[ y(x)=\pm\left[\frac23(x-a)\right]^{3/2},\qquad x>a. \]
还存在 \(y\equiv0\)。由于 \(f(y)=\sqrt[3]{y}\) 在 \(0\) 处不满足局部 Lipschitz 条件,初值 \(y(x_0)=0\) 允许“等待后离开零点”的解:对任意 \(a\ge x_0\),
\[ y(x)= \begin{cases} 0,&x\le a,\\ \displaystyle\pm\left[\frac23(x-a)\right]^{3/2},&x>a. \end{cases} \]
这些拼接函数在 \(a\) 处可微且满足原方程,说明只写非零分支并不能表示全部解。
恰当微分方程(Exact equations)
形式与判定
方程
\[ M(x,y)\,dx+N(x,y)\,dy=0 \]
若存在势函数 \(F\),满足 \(F_x=M\)、\(F_y=N\),则称为恰当方程,其积分曲线由
\[ F(x,y)=C \]
描述。在可表示为函数 \(y(x)\) 的部分,方程也可写成 \(M+Ny'=0\)。若 \(N\ne0\),可由隐函数定理在局部解出 \(y(x)\)。
若改用 \(y\) 作自变量,在可表示为 \(x(y)\) 的部分,方程写为
\[ M(x,y)\frac{dx}{dy}+N(x,y)=0. \]
因此微分形式、\(y(x)\) 形式和 \(x(y)\) 形式分别适用于相应的参数化;涉及除以 \(M\) 或 \(N\) 时,应检查其是否为零。
设 \(M,N\) 在平面中的单连通开区域 \(D\) 上具有连续一阶偏导数,则
\[ M\,dx+N\,dy\text{ 恰当} \quad\Longleftrightarrow\quad M_y=N_x\text{ 在 }D\text{ 上处处成立}. \]
开矩形或整个 \(\mathbb R^2\) 满足上述区域条件。在有孔区域上,\(M_y=N_x\) 一般只保证局部恰当,不能直接推出全局存在单值势函数。
求解步骤与例题
考虑
\[ (4x^3y^3+3x^2)\,dx+(3x^4y^2+6y^2)\,dy=0. \]
- 识别 \(M,N\)。 写出
\[ M(x,y)=4x^3y^3+3x^2,\qquad N(x,y)=3x^4y^2+6y^2. \]
若存在势函数,则 \(F_x=M\)、\(F_y=N\)。
- 检查恰当性。 分别求偏导:
\[ M_y=12x^3y^2,\qquad N_x=12x^3y^2. \]
两者相等,且都是全平面上的连续函数,因此方程在 \(\mathbb R^2\) 上恰当。
- 选择积分方向。 可以对 \(M\) 关于 \(x\) 积分,或对 \(N\) 关于 \(y\) 积分。先选择前者,把 \(y\) 当作常数,并保留关于 \(y\) 的未知函数:
\[ \begin{aligned} F(x,y)&=\int M(x,y)\,dx+\varphi(y)\\ &=\int(4x^3y^3+3x^2)\,dx+\varphi(y)\\ &=x^4y^3+x^3+\varphi(y). \end{aligned} \]
- 对另一变量求偏导。 已经对 \(x\) 积分,接着对 \(y\) 求偏导:
\[ F_y(x,y)=3x^4y^2+\varphi'(y). \]
- 与对应的原系数比较。 将 \(F_y\) 与 \(N\) 比较:
\[ 3x^4y^2+\varphi'(y)=3x^4y^2+6y^2, \]
消去共同项,得到
\[ \varphi'(y)=6y^2. \]
- 积分确定未知函数。
\[ \varphi(y)=\int6y^2\,dy=2y^3+C_0. \]
\(C_0\) 可并入最终等值常数,因此可取 \(\varphi(y)=2y^3\)。
- 写出隐式解。
\[ F(x,y)=x^4y^3+x^3+2y^3,\qquad x^4y^3+x^3+2y^3=C. \]
另一条求解路径:先对 \(N\) 积分。
- 对 \(y\) 积分,并保留关于 \(x\) 的未知函数:
\[ \begin{aligned} F(x,y)&=\int N(x,y)\,dy+\psi(x)\\ &=\int(3x^4y^2+6y^2)\,dy+\psi(x)\\ &=x^4y^3+2y^3+\psi(x). \end{aligned} \]
- 对 \(x\) 求偏导:
\[ F_x=4x^3y^3+\psi'(x). \]
- 与 \(M\) 比较:
\[ 4x^3y^3+\psi'(x)=4x^3y^3+3x^2,\qquad \psi'(x)=3x^2. \]
- 积分得到
\[ \psi(x)=\int3x^2\,dx=x^3+C_0. \]
- 将结果代回,合并常数后仍得到
\[ x^4y^3+x^3+2y^3=C. \]
若先对 \(M\) 积分,后续应计算 \(F_y\) 并与 \(N\) 比较;若先对 \(N\) 积分,后续应计算 \(F_x\) 并与 \(M\) 比较。
用积分因子化为恰当方程
若原方程不恰当,可尝试寻找非零函数 \(\mu\),使
\[ \mu M\,dx+\mu N\,dy=0 \]
成为恰当方程。两种常用的充分条件为:
- 在 \(N\ne0\) 的区域内,若 \((M_y-N_x)/N\) 只依赖 \(x\),记为 \(h(x)\),则可取
\[ \mu(x)=e^{\int h(x)\,dx}. \]
- 在 \(M\ne0\) 的区域内,若 \((N_x-M_y)/M\) 只依赖 \(y\),记为 \(k(y)\),则可取
\[ \mu(y)=e^{\int k(y)\,dy}. \]
选用公式前,先确认相应比值只依赖指定变量。乘入积分因子后验证恰当性;求解过程中排除的点或曲线,应回到原方程检查是否对应其他解。
完整操作顺序为:
- 写出 \(M,N\),计算 \(M_y,N_x\),确认原方程是否已经恰当。
- 若不恰当,在相应分母非零的区域内分别检查 \((M_y-N_x)/N\) 和 \((N_x-M_y)/M\) 的变量依赖。
- 对符合单变量条件的比值积分,求出 \(\mu(x)\) 或 \(\mu(y)\)。
- 将原方程的每一项乘以同一个 \(\mu\),令 \(\widetilde M=\mu M\)、\(\widetilde N=\mu N\)。
- 验证 \(\widetilde M_y=\widetilde N_x\),再按恰当方程的步骤求势函数并写成 \(F=C\)。
平衡解与一般一阶方程的存在唯一性
恒定解(Constant or equilibrium solutions)
对 \(y'=f(x,y)\),\(y\equiv y_*\) 为恒定解的条件是
\[ f(x,y_*)=0 \]
在所讨论区间的所有 \(x\) 上成立。对自治方程 \(y'=f(y)\),这简化为 \(f(y_*)=0\)。恒定解是完整解集的一部分,也是相线分析的基础。
在分离变量求非恒定解之前,应先列出恒定解。若随后除以在 \(y=y_*\) 时为零的因子,就在该运算中暂取 \(y\ne y_*\);运算结束后把恒定解补回。非恒定分支的取值范围,还需结合初值、原方程及唯一性分析确定。
局部存在与唯一性定理
考虑
\[ \begin{cases} y'=f(x,y),\\ y(x_0)=y_0. \end{cases} \]
设开矩形 \(R=\{(x,y):a<x<b,\ c<y<d\}\) 包含 \((x_0,y_0)\)。
- 若 \(f\) 在 \(R\) 上连续,则至少有一个解存在于包含 \(x_0\) 的某个开区间内。
- 若 \(f\) 和 \(f_y\) 在 \(R\) 上均连续,则在包含 \(x_0\) 的某个开区间内存在唯一解。这是常用充分条件;更一般的唯一性条件是 \(f\) 关于 \(y\) 局部 Lipschitz 连续。
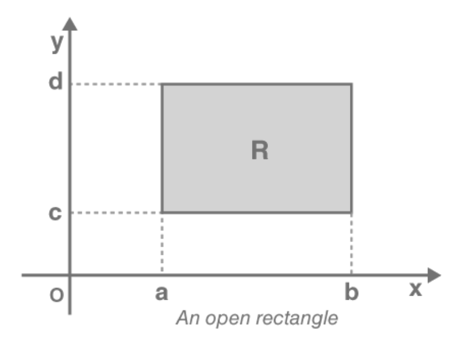
这些条件是充分条件;条件不成立时,解的存在性与唯一性需要另行分析。定理给出局部结论,解能否延拓到整个 \((a,b)\) 取决于方程与初值;非线性方程的解可能在有限时间发散。
初值问题的检查顺序
- 写成 \(y'=f(x,y)\),检查初始点是否在原方程定义域内。
- 检查初始点附近的连续性与唯一性条件,区分“保证存在”“保证唯一”和“定理无结论”。
- 求解并保留平衡解及可能的其他分支,将初值代入解来确定常数。
- 回代原方程和初值;给出包含 \(x_0\) 的解区间。
若已有解族无法满足初值,应检查平衡解及其他分支是否已全部包含。经典初值问题要求原方程在初始点有定义,且解在该点满足方程。
求通解(Finding the general solution)。
- 检查恒定解;自治方程先解 \(f(y)=0\)。
- 确定方程的定义区域,检查相关存在性条件;分离变量时标明暂时排除的解。
- 选择适当方法求出非恒定解族。
- 补回恒定解及其他可能分支,并说明各解的适用区间。
求满足初值的解(Finding the particular solution)。
- 求出解族,并保留平衡解与其他分支。
- 将初始点 \((x_0,y_0)\) 代入解,确定积分常数或对应的分支。
- 在包含初始点的邻域内检查 \(f\) 的连续性。若 \(f,f_y\) 均连续,定理保证局部唯一解;只有 \(f\) 连续时,定理保证局部存在,而唯一性需另行判断。
- 选出包含 \(x_0\) 的解区间,再回代验证微分方程与初值。如果定理的充分条件不成立,继续直接分析解,而不是据此作无解或不唯一的结论。
自治方程的相线与稳定性
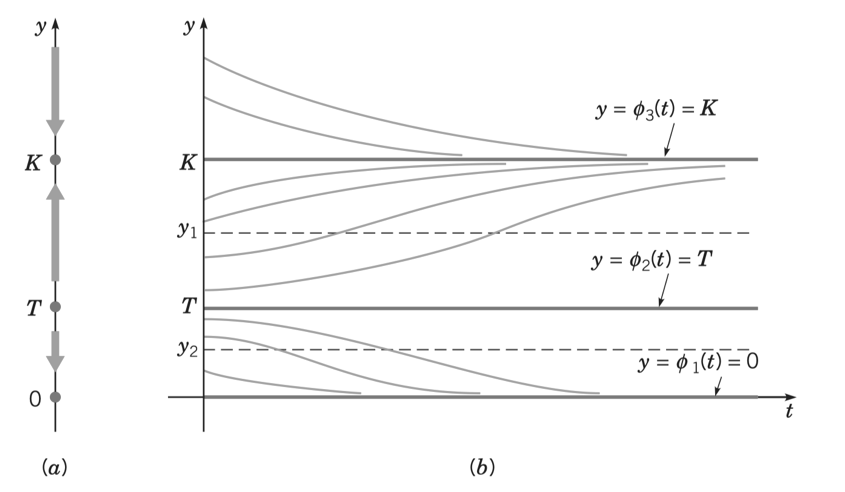
对 \(y'=f(y)\),在各平衡点之间判断 \(f\) 的符号:\(f>0\) 时 \(y\) 随时间增加,相线箭头向上;\(f<0\) 时箭头向下。
若 \(f\) 可微,则沿解有
\[ y''=f'(y)y'=f'(y)f(y). \]
因此,解曲线 \(y(t)\) 的凹性由 \(f'f\) 的符号决定;\(f\) 的正负本身不能确定 \(f'\) 的正负。先分析以 \(y\) 为横轴的 \(f(y)\) 图像,再绘制以 \(t\) 为横轴的 \(y(t)\) 图像。
在局部唯一性成立时,非平衡解不能在有限时间穿过平衡解。
从方程到解曲线的画图步骤为:
- 求零点。 解 \(f(y)=0\),列出平衡点,从小到大标在以 \(y\) 为横轴的 \(f(y)\) 图上。
- 画 \(f\) 的符号表。 在相邻零点之间各取测试值,判断 \(f\) 正负,结合解析式画 \(f(y)\)。
- 求导并判断凹性。 计算 \(f'(y)\),把 \(f\) 与 \(f'\) 的零点共同标在符号表上,逐段相乘得到 \(y''=f'f\) 的正负。
- 画相线。 在竖直的 \(y\) 轴上从下到上排列平衡点;\(f>0\) 的区间箭头向上,\(f<0\) 的区间箭头向下。
- 画 \(y(t)\)。 以 \(t\) 为横轴、\(y\) 为纵轴,先画恒定解对应的水平线,再结合相线的升降方向、\(y''\) 的凹性和解区间画其他解曲线。
稳定、渐近稳定、不稳定与半稳定
- 稳定(stable):从充分接近平衡点的初值出发,解在所有未来时间都保持接近该点。
- 渐近稳定(asymptotically stable):稳定,且充分接近的解在 \(t\to\infty\) 时趋向该点。
- 不稳定(unstable):不满足稳定性;相线两侧箭头均背离平衡点是常见情形。
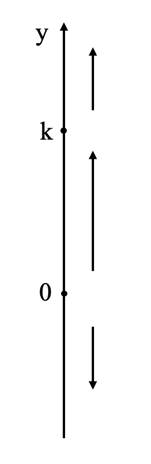
- 半稳定(semistable):一侧的邻近解趋向平衡点,另一侧的邻近解远离它;在平衡点两侧符号固定的通常情形下,箭头同向。
对光滑的一维自治方程,若 \(f(y_*)=0\),则 \(f'(y_*)<0\) 保证渐近稳定,\(f'(y_*)>0\) 保证不稳定;\(f'(y_*)=0\) 时需进一步分析。稳定性必须说明允许的状态域,例如全实数或种群的非负半轴。
例如,在带阈值的逻辑斯谛模型中,相线在 \(K\) 两侧的箭头都指向 \(K\),所以 \(K\) 渐近稳定;在 \(T\) 两侧的箭头都背离 \(T\),所以 \(T\) 不稳定。
半稳定例子:\(y'=y(y-K)^2\),\(K>0\)。在 \(K\) 下方且接近 \(K\) 时解上升并趋向 \(K\);在上方时解上升并远离 \(K\)。
自治方程的四种模型
以下种群模型均假设 \(y_0\ge0\)。在需要讨论全实数相线时会另行说明。
指数增长或衰减(Exponential growth or decay)
比例常数 \(r\) 为增长率或衰减率(rate of growth or decay),单位为时间的倒数;\(y(t)\) 为时刻 \(t\) 的数量。
\[ y'=ry,\qquad y(0)=y_0, \qquad y(t)=y_0e^{rt}. \]
- \(r=0\):每个常数函数都是解。
- \(r>0\) 且 \(y_0>0\):解递增。
- \(r<0\) 且 \(y_0>0\):解递减并趋向 \(0\)。
- \(y_0=0\):解恒为零。
若允许 \(y_0<0\),单调方向相反,因为 \(y'=ry\) 的符号同时取决于 \(r\) 和 \(y\)。
逻辑斯谛增长(Logistic growth)
设 \(r>0\)、\(K>0\),
\[ y'=f(y)=ry\left(1-\frac yK\right). \]
\(r\) 是内禀增长率,\(K\) 是环境容纳量。\(K\) 是正解长期趋向的水平,不是所有允许初值的硬性上界;初值可以大于 \(K\)。
\[ f'(y)=r\left(1-\frac{2y}{K}\right). \]
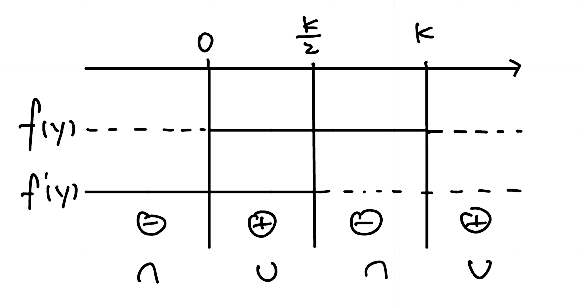
| \(y\) 的区间 | \(f(y)\) | \(f'(y)\) | \(y''=f'f\) |
|---|---|---|---|
| \(y<0\) | 负 | 正 | 负 |
| \(0<y<K/2\) | 正 | 正 | 正 |
| \(K/2<y<K\) | 正 | 负 | 负 |
| \(y>K\) | 负 | 负 | 正 |
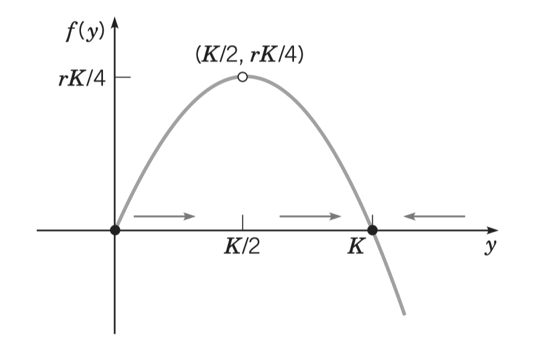
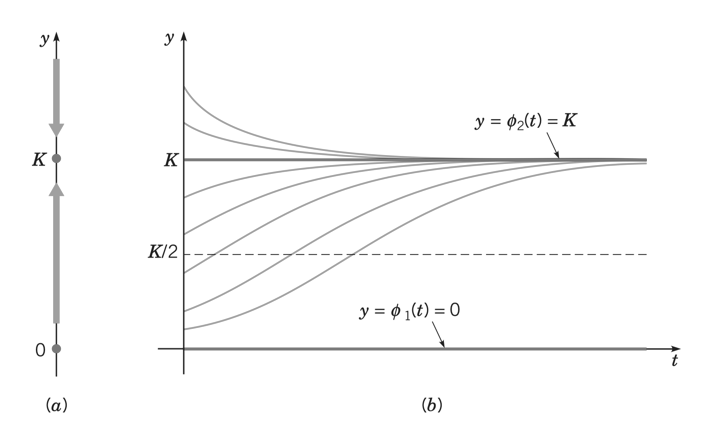
平衡解为 \(0,K\):\(0\) 不稳定,\(K\) 渐近稳定。若 \(0<y_0<K\),解上升并趋向 \(K\);若 \(y_0>K\),解下降并趋向 \(K\)。在 \(0<y<K\) 的解分支上,经过 \(K/2\) 时凹性改变;若只看 \(t\ge0\),该时刻未必落在观察区间内。
对 \(y_0>0\),显式解为
\[ y(t)=\frac{K}{1+\left(\frac K{y_0}-1\right)e^{-rt}},\qquad t\ge0. \]
另有 \(y\equiv0\)。
画图演示。
- 由 \(ry(1-y/K)=0\) 得零点 \(y=0,K\)。在 \(f(y)\) 图上标出这两个零点,利用二次项系数为负画开口向下的抛物线。
- 由 \(f'(y)=r(1-2y/K)\) 得驻点 \(y=K/2\),其函数值为 \(rK/4\)。
- 分别判断 \(f,f'\) 的符号,并相乘得到 \(y''\) 的符号。图中实线表示正值、虚线表示负值,下方符号表示二者的乘积。
- 在相线上标出 \(0,K\):\(0<y<K\) 时箭头向上,\(y>K\) 时箭头向下;若讨论 \(y<0\),箭头向下。
- 在 \(ty\) 平面先画 \(y=0\) 和 \(y=K\)。对 \(0<y_0<K\) 的解,按凹性先上凹后下凹;对 \(y_0>K\) 的解,画下降且上凹、渐近于 \(K\) 的曲线。若观察从 \(t=0\) 开始且 \(y_0\ge K/2\),正向时间内不再经过先上凹的部分。
临界阈值(Critical threshold)
设 \(r,T>0\),
\[ y'=f(y)=-ry\left(1-\frac yT\right) =\frac rT y(y-T). \]
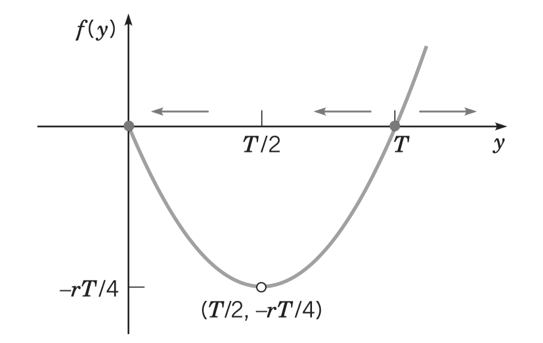
平衡解为 \(0,T\)。在 \(0<y<T\) 时 \(f<0\),解下降并趋向 \(0\);在 \(y>T\) 时 \(f>0\),解增长。因此 \(0\) 渐近稳定,\(T\) 不稳定。
\[ f'(y)=r\left(\frac{2y}{T}-1\right). \]
| \(y\) 的区间 | \(f(y)\) | \(f'(y)\) | \(y''\) |
|---|---|---|---|
| \(y<0\) | 正 | 负 | 负 |
| \(0<y<T/2\) | 负 | 负 | 正 |
| \(T/2<y<T\) | 负 | 正 | 负 |
| \(y>T\) | 正 | 正 | 正 |
对 \(y_0>0\),
\[ y(t)=\frac{T}{1+\left(\frac T{y_0}-1\right)e^{rt}}. \]
当 \(y_0>T\) 时,解在有限时间
\[ t_*=\frac1r\ln\frac{y_0}{y_0-T} \]
趋向 \(+\infty\),其包含初始时刻的正向解区间为 \([0,t_*)\)。
画图演示。
- 由 \(f(y)=\frac rT y(y-T)\) 找到零点 \(0,T\),并画开口向上的抛物线。
- 解 \(f'(y)=r(2y/T-1)=0\),得到最低点的横坐标 \(T/2\),函数值为 \(-rT/4\)。
- 在 \(0,T/2,T\) 处分段,分别列出 \(f,f'\) 的符号并相乘:
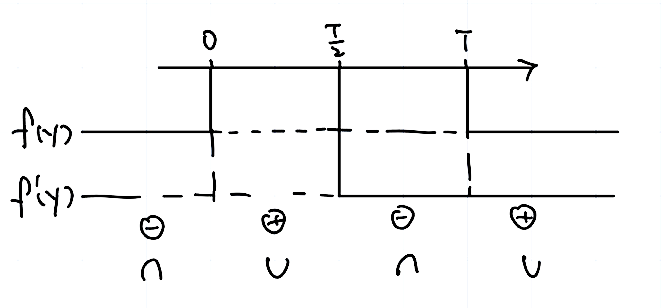
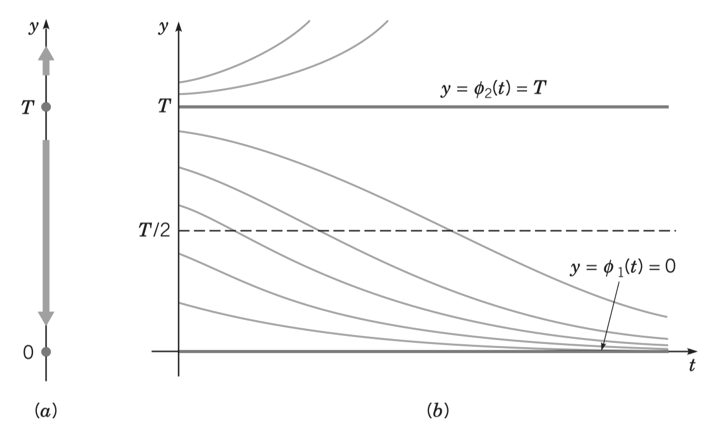
- 在相线上标出 \(0,T\)。\(0<y<T\) 时解下降,\(y>T\) 时解上升;若允许 \(y<0\),解向上趋向 \(0\)。
- 在 \(ty\) 平面画水平解 \(0,T\)。位于 \((0,T/2)\) 的非恒定解下降且上凹;位于 \((T/2,T)\) 的解先下降且下凹,经过 \(T/2\) 后变为上凹;位于 \(T\) 上方的解上升且上凹,并在有限时间发散。
带阈值的逻辑斯谛增长(Logistic growth with a threshold)
设 \(r>0\)、\(0<T<K\),
\[ y'=f(y)=-ry\left(1-\frac yT\right)\left(1-\frac yK\right). \]
逐个因子判断符号:
| \(y\) 的区间 | \(f(y)\) | 相线方向 |
|---|---|---|
| \(y<0\) | 正 | 向上 |
| \(0<y<T\) | 负 | 向下 |
| \(T<y<K\) | 正 | 向上 |
| \(y>K\) | 负 | 向下 |
平衡解为 \(0,T,K\)。\(0\) 与 \(K\) 渐近稳定,\(T\) 不稳定。
- \(0<y_0<T\):种群趋向灭绝,\(y(t)\to0\)。
- \(y_0=T\):\(y(t)\equiv T\)。
- \(y_0>T\):\(y(t)\to K\)。
- \(y_0=0\):\(y(t)\equiv0\)。
凹性仍由 \(f'f\) 判断。为避免混淆导数零点的编号,可直接将两个导数零点按大小记为
\[ y_- =\frac{T+K-\sqrt{T^2-TK+K^2}}3,\qquad y_+ =\frac{T+K+\sqrt{T^2-TK+K^2}}3, \]
其中 \(0<y_-<T<y_+<K\)。在非平衡解经过这些水平时凹性改变。
画图演示。
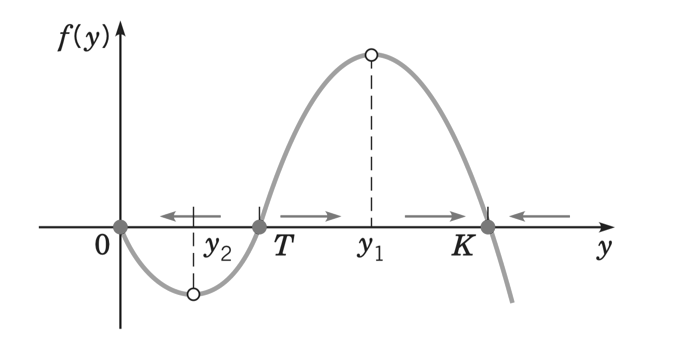
- 解 \(f(y)=0\),得到 \(0,T,K\)。
- 把右端拆成各因子,分别判断正负:
\[ f(y)=r(-y)\left(1-\frac yT\right)\left(1-\frac yK\right). \]
\(r>0\) 不改变符号,另外三个因子的符号相乘得到 \(f\) 的符号:
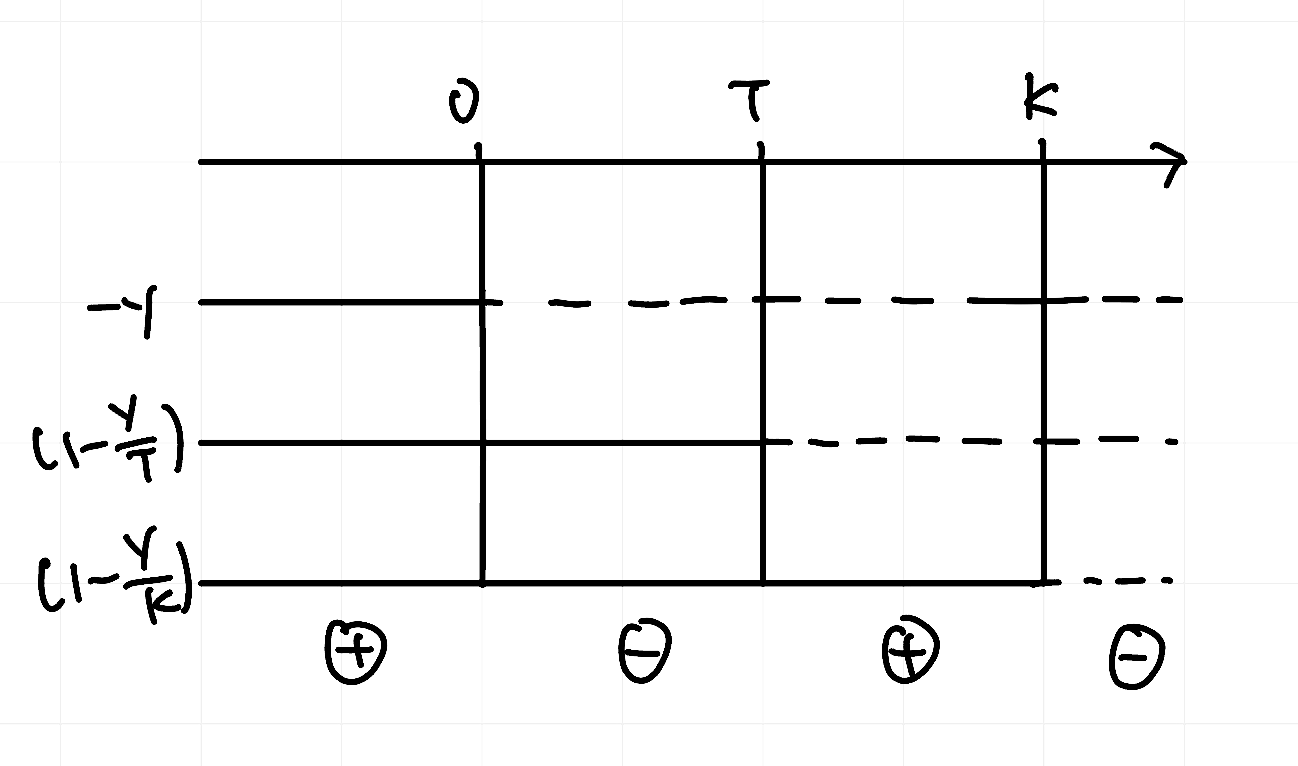
- 根据零点及正负区间画 \(f(y)\):在 \((0,T)\) 位于横轴下方,在 \((T,K)\) 位于横轴上方,\(y>K\) 时位于横轴下方。
- 计算 \(f'\),在 \(0,y_-,T,y_+,K\) 处分段,用 \(f'f\) 判断解曲线的凹性。
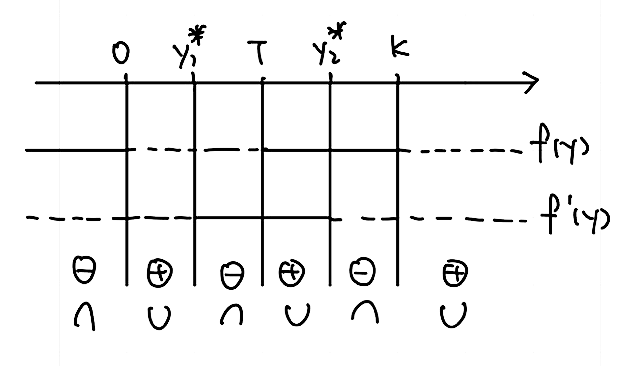
| \(y\) 的区间 | \(f(y)\) | \(f'(y)\) | \(y''=f'f\) |
|---|---|---|---|
| \(y<0\) | 正 | 负 | 负 |
| \(0<y<y_-\) | 负 | 负 | 正 |
| \(y_-<y<T\) | 负 | 正 | 负 |
| \(T<y<y_+\) | 正 | 正 | 正 |
| \(y_+<y<K\) | 正 | 负 | 负 |
| \(y>K\) | 负 | 负 | 正 |
- 在相线上按 \(0<T<K\) 排列平衡点,依次标向下、向上、向下的箭头;在 \(ty\) 平面画 \(y=0,T,K\) 三条水平解,再按升降和凹性补上非恒定解曲线。
第二单元:微分方程组(Systems of differential equations)
一阶线性方程组的矩阵形式
一阶线性系统写为
\[ \mathbf y'=A(t)\mathbf y+\mathbf f(t),\qquad \mathbf y(t_0)=\mathbf y_0, \]
其中 \(A(t)\) 为 \(n\times n\) 矩阵,\(\mathbf y,\mathbf f\) 为 \(n\) 维列向量。例如
\[ \begin{cases} y_1'=y_1-y_2,\\ y_2'=2y_2 \end{cases} \quad\Longleftrightarrow\quad \mathbf y'=\begin{bmatrix}1&-1\\0&2\end{bmatrix}\mathbf y. \]
若 \(A,\mathbf f\) 的各分量在开区间 \(I\) 上连续,且 \(t_0\in I\),则对任意 \(\mathbf y_0\),初值问题在整个 \(I\) 上存在唯一解。
叠加原理、线性独立与基本矩阵
以下先讨论齐次系统 \(\mathbf y'=A(t)\mathbf y\)。
叠加原理(Superposition principle)
若 \(\mathbf y_1,\ldots,\mathbf y_n\) 都是齐次系统的解,则任何常系数线性组合
\[ \mathbf y=c_1\mathbf y_1+\cdots+c_n\mathbf y_n \]
仍是解。非齐次方程的解不能直接任意叠加;其通解为齐次通解加一个非齐次特解。
线性独立(Linear independence)
向量函数 \(\mathbf y_1,\ldots,\mathbf y_n\) 在 \(I\) 上线性独立,是指恒等式
\[ c_1\mathbf y_1(t)+\cdots+c_n\mathbf y_n(t)=\mathbf0 \qquad\text{对所有 }t\in I \]
只有 \(c_1=\cdots=c_n=0\) 这一组常数解。
基本解组与朗斯基行列式
若 \(n\) 个解线性独立,则构成基本解组(fundamental set of solutions,FSS),其所有线性组合构成齐次通解。
将这些解按列组成矩阵:
\[ Y(t)=\begin{bmatrix}\mathbf y_1(t)&\cdots&\mathbf y_n(t)\end{bmatrix}, \qquad W(t)=\det Y(t). \]
当 \(A\) 在 \(I\) 上连续,且各列均为该齐次系统的解时,以下条件等价:
- 这些解构成基本解组。
- 这些向量函数在 \(I\) 上线性独立。
- 对某个 \(t_0\in I\),\(W(t_0)\ne0\)。
- 对每个 \(t\in I\),\(W(t)\ne0\)。
此时 \(Y\) 称为基本矩阵(fundamental matrix),通解为 \(\mathbf y=Y\mathbf c\)。检验行列式时,可任选 \(I\) 内便于计算的点。
对一般向量函数组,某点行列式为零并不足以说明函数组线性相关;上述等价性依赖于它们是同一个连续系数齐次系统的解。
常系数齐次系统的特征值法
设 \(A\) 为实常矩阵。对 \(2\times2\) 齐次系统,按特征值及特征向量的情况分类求解。
两个不同实特征值(Distinct real eigenvalues)
- 写出矩阵。 将系统按分量顺序写成 \(\mathbf y'=A\mathbf y\)。
- 求特征值与特征向量。 解
\[ \det(A-\lambda I)=0 \]
得到 \(\lambda_1\ne\lambda_2\)。再分别解
\[ (A-\lambda_1I)\mathbf v_1=\mathbf0,\qquad (A-\lambda_2I)\mathbf v_2=\mathbf0, \]
各取一个非零向量。
- 列出特征对。 写为 \((\lambda_1,\mathbf v_1)\) 和 \((\lambda_2,\mathbf v_2)\),保持特征值与向量一一对应。
- 构造两个解。
\[ \mathbf y_1=e^{\lambda_1t}\mathbf v_1,\qquad \mathbf y_2=e^{\lambda_2t}\mathbf v_2. \]
- 检验基本解组。 将两解按列排列:
\[ \begin{aligned} Y(t)&=\begin{bmatrix} e^{\lambda_1t}\mathbf v_1&e^{\lambda_2t}\mathbf v_2 \end{bmatrix},\\ W(t)&=e^{(\lambda_1+\lambda_2)t}\det[\mathbf v_1\ \mathbf v_2]. \end{aligned} \]
由于不同特征值对应的特征向量独立,\(\det[\mathbf v_1\ \mathbf v_2]\ne0\)。常系数系统可在 \(t=0\) 检验:
\[ W(0)=\det[\mathbf y_1(0)\ \mathbf y_2(0)] =\det[\mathbf v_1\ \mathbf v_2]\ne0. \]
- 写通解。
\[ \mathbf y=c_1\mathbf y_1+c_2\mathbf y_2 =c_1e^{\lambda_1t}\mathbf v_1+c_2e^{\lambda_2t}\mathbf v_2. \]
若给出初值,再由 \(\mathbf y(0)=c_1\mathbf v_1+c_2\mathbf v_2\) 求常数。
重复实特征值(Repeated real eigenvalue)
- 写出矩阵并求特征根。 解 \(\det(A-\lambda I)=0\),确认 \(\lambda\) 为二重实根。
- 求特征空间。 解 \((A-\lambda I)\mathbf v=\mathbf0\),判断独立特征向量的个数。
若有两个线性独立的特征向量 \(\mathbf v_1,\mathbf v_2\),则直接得到
\[ \mathbf y_1=e^{\lambda t}\mathbf v_1,\qquad \mathbf y_2=e^{\lambda t}\mathbf v_2,\qquad \mathbf y=e^{\lambda t}(c_1\mathbf v_1+c_2\mathbf v_2). \]
此时 \(2\times2\) 矩阵满足 \(A=\lambda I\)。若只有一个线性独立的特征向量 \(\mathbf v\),继续以下步骤。
- 求广义特征向量。 解非齐次代数系统
\[ (A-\lambda I)\mathbf w=\mathbf v. \]
\(\mathbf w\) 与 \(\mathbf v\) 线性独立。
- 构造两个解。
\[ \mathbf y_1=e^{\lambda t}\mathbf v,\qquad \mathbf y_2=e^{\lambda t}(t\mathbf v+\mathbf w). \]
代入可验证第二个解:
\[ \begin{aligned} \mathbf y_2'&=e^{\lambda t}\big[\lambda(t\mathbf v+\mathbf w)+\mathbf v\big],\\ A\mathbf y_2&=e^{\lambda t}\big[t\lambda\mathbf v+\lambda\mathbf w+\mathbf v\big]. \end{aligned} \]
两者相等。
- 检验基本解组。
\[ \begin{aligned} W(t)&=e^{2\lambda t}\det[\mathbf v\ t\mathbf v+\mathbf w]\\ &=e^{2\lambda t}\det[\mathbf v\ \mathbf w]\ne0. \end{aligned} \]
特别地,\(W(0)=\det[\mathbf v\ \mathbf w]\ne0\)。
- 写通解。
\[ \mathbf y=c_1\mathbf y_1+c_2\mathbf y_2 =e^{\lambda t}\big[c_1\mathbf v+c_2(t\mathbf v+\mathbf w)\big]. \]
共轭复特征值(Complex conjugate eigenvalues)
实矩阵系统满足叠加原理。若 \(\mathbf z\) 是复值解,则 \(\operatorname{Re}\mathbf z\) 与 \(\operatorname{Im}\mathbf z\) 都是实值解,因为
\[ (\operatorname{Re}\mathbf z)'=\operatorname{Re}(A\mathbf z) =A\operatorname{Re}\mathbf z, \]
虚部同理。
- 写出实矩阵 \(A\)。
- 求共轭特征对。 若一个非实特征值为 \(\lambda_1=a+bi\),取 \(b>0\),则另一个为
\[ \lambda_2=\overline{\lambda_1}=a-bi. \]
解 \((A-\lambda_1I)\mathbf v_1=\mathbf0\),取非零向量 \(\mathbf v_1=\mathbf u+i\mathbf w\),则可相应取
\[ \mathbf v_2=\overline{\mathbf v_1}=\mathbf u-i\mathbf w. \]
- 构造共轭复解。
\[ \mathbf z_1=e^{(a+bi)t}(\mathbf u+i\mathbf w),\qquad \mathbf z_2=e^{(a-bi)t}(\mathbf u-i\mathbf w)=\overline{\mathbf z_1}. \]
- 用欧拉公式实数化。 由
\[ e^{i\theta}=\cos\theta+i\sin\theta \]
得到
\[ \begin{aligned} \mathbf z_1 &=e^{at}(\mathbf u+i\mathbf w)(\cos bt+i\sin bt)\\ &=e^{at}\big[\mathbf u\cos bt-\mathbf w\sin bt\\ &\qquad\quad+i(\mathbf u\sin bt+\mathbf w\cos bt)\big]. \end{aligned} \]
取其实部、虚部分别为两个实解:
\[ \begin{aligned} \mathbf y_1&=e^{at}(\mathbf u\cos bt-\mathbf w\sin bt),\\ \mathbf y_2&=e^{at}(\mathbf u\sin bt+\mathbf w\cos bt). \end{aligned} \]
选择 \(\lambda_1\) 时应使用其对应的 \(\mathbf v_1\);选择共轭特征值时,也应同时选择共轭特征向量。
- 检验基本解组。 \(\mathbf u,\mathbf w\) 线性独立,并且
\[ W(t)=e^{2at}\det[\mathbf u\ \mathbf w],\qquad W(0)=\det[\mathbf u\ \mathbf w]\ne0. \]
- 写实通解。
\[ \mathbf y=c_1\mathbf y_1+c_2\mathbf y_2,\qquad c_1,c_2\in\mathbb R. \]
例:将复解转为实解
考虑
\[ \mathbf y'=A\mathbf y,\qquad A=\begin{bmatrix}4&-5\\5&-2\end{bmatrix}. \]
- 写出矩阵。 系统的系数矩阵为上述 \(A\)。
- 求特征值与特征向量。 特征方程为
\[ \begin{aligned} \det(A-\lambda I)&=(4-\lambda)(-2-\lambda)+25=0,\\ \lambda^2-2\lambda+17&=0. \end{aligned} \]
用求根公式:
\[ \lambda_{1,2}=\frac{2\pm\sqrt{(-2)^2-4\cdot1\cdot17}}2 =\frac{2\pm8i}2=1\pm4i. \]
解特征向量方程
\[ \begin{bmatrix}4-\lambda&-5\\5&-2-\lambda\end{bmatrix} \begin{bmatrix}v^{(1)}\\v^{(2)}\end{bmatrix} =\begin{bmatrix}0\\0\end{bmatrix}. \]
对 \(\lambda_1=1+4i\),得到
\[ \begin{bmatrix}3-4i&-5\\5&-3-4i\end{bmatrix} \begin{bmatrix}v^{(1)}\\v^{(2)}\end{bmatrix} =\begin{bmatrix}0\\0\end{bmatrix}. \]
第一行给出
\[ (3-4i)v^{(1)}-5v^{(2)}=0,\qquad (3-4i)v^{(1)}=5v^{(2)}. \]
取 \(v^{(1)}=5\),便有 \(v^{(2)}=3-4i\)。第二行也满足,因为
\[ 5\cdot5+(-3-4i)(3-4i)=25-25=0. \]
因此可取
\[ \mathbf v_1=\begin{bmatrix}5\\3-4i\end{bmatrix},\qquad \mathbf v_2=\overline{\mathbf v_1}=\begin{bmatrix}5\\3+4i\end{bmatrix}. \]
- 写出两个复解。
\[ \begin{aligned} \mathbf z_1&=\begin{bmatrix}5\\3-4i\end{bmatrix}e^{(1+4i)t},\\ \mathbf z_2&=\begin{bmatrix}5\\3+4i\end{bmatrix}e^{(1-4i)t}. \end{aligned} \]
- 逐项展开并取实部、虚部。 先把指数分开,令 \(\theta=4t\):
\[ \begin{aligned} \mathbf z_1 &=\begin{bmatrix}5\\3-4i\end{bmatrix}e^te^{4it}\\ &=e^t\begin{bmatrix}5\\3-4i\end{bmatrix}(\cos4t+i\sin4t)\\ &=e^t\begin{bmatrix} 5(\cos4t+i\sin4t)\\ (3-4i)(\cos4t+i\sin4t) \end{bmatrix}. \end{aligned} \]
分配乘法:
\[ \mathbf z_1=e^t\begin{bmatrix} 5\cos4t+5i\sin4t\\ (3-4i)\cos4t+(3-4i)i\sin4t \end{bmatrix}. \]
利用 \(i^2=-1\),第二个分量为
\[ \begin{aligned} &(3-4i)\cos4t+(3-4i)i\sin4t\\ &=3\cos4t-4i\cos4t+3i\sin4t-4i^2\sin4t\\ &=(3\cos4t+4\sin4t)+i(3\sin4t-4\cos4t). \end{aligned} \]
因此
\[ \mathbf z_1=e^t\begin{bmatrix} 5\cos4t+5i\sin4t\\ 3\cos4t+4\sin4t+i(3\sin4t-4\cos4t) \end{bmatrix}. \]
取实部为 \(\mathbf y_1\),虚部为 \(\mathbf y_2\):
\[ \mathbf y_1=e^t\begin{bmatrix}5\cos4t\\3\cos4t+4\sin4t\end{bmatrix}, \]
\[ \mathbf y_2=e^t\begin{bmatrix}5\sin4t\\3\sin4t-4\cos4t\end{bmatrix}. \]
- 检验基本解组。
\[ W(0)=\det\begin{bmatrix}5&0\\3&-4\end{bmatrix}=-20\ne0. \]
- 写出实通解。
\[ \mathbf y(t)=c_1e^t\begin{bmatrix}5\cos4t\\3\cos4t+4\sin4t\end{bmatrix} +c_2e^t\begin{bmatrix}5\sin4t\\3\sin4t-4\cos4t\end{bmatrix}. \]
平面线性自治系统的相图(Phase portraits)
以下讨论实 \(2\times2\) 常矩阵系统 \(\mathbf y'=A\mathbf y\)。
轨迹、相平面与平衡点
- 非恒定解 \(\mathbf y(t)=(y_1(t),y_2(t))^{\mathsf T}\) 在 \(y_1y_2\) 相平面内描出一条带方向的轨迹(trajectory)。
- 相图(phase portrait)由各条轨迹及平衡点组成;同一轨迹可由不同时间平移的解参数化。
- 唯一性保证两条不同的轨迹不能相交;若两解经过同一相点,它们描出的轨迹相同。
- 原点总是平衡点。非恒定解不能在有限时间到达原点,但可以渐近趋向原点。
- 若 \(\det A\ne0\),原点是唯一平衡点;若 \(A\) 奇异,\(\ker A\) 中的每个点都是平衡点。
在特征向量方向上,非零特征值对应的特征解轨迹是两条半直线,箭头由特征值符号决定。一般解的轨迹通常是曲线。
重复特征值且可对角化:星形节点
若 \(A=\lambda I\) 且 \(\lambda\ne0\),每条非平衡轨迹都是径向半直线。
- \(\lambda>0\):箭头向外,原点为不稳定星形节点(star node,也称 proper node)。
- \(\lambda<0\):箭头向内,原点为渐近稳定星形节点。
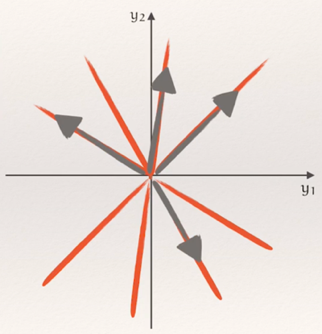
对任意非零初始向量 \(\mathbf y_0\),\(\mathbf y(t)=e^{\lambda t}\mathbf y_0\)。因此
\[ \begin{aligned} \lambda>0:&\quad \lim_{t\to\infty}\|\mathbf y(t)\|=\infty,\quad \lim_{t\to-\infty}\|\mathbf y(t)\|=0,\\ \lambda<0:&\quad \lim_{t\to\infty}\|\mathbf y(t)\|=0,\quad \lim_{t\to-\infty}\|\mathbf y(t)\|=\infty. \end{aligned} \]
\(\lambda>0\) 的半直线箭头向外,\(\lambda<0\) 的半直线箭头向内;原点本身单独表示恒定解。
两个不同的非零实特征值
记 \(\lambda_1<\lambda_2\),对应特征直线 \(L_j=\operatorname{span}(\mathbf v_j)\)。
| 特征值 | 原点类型 | 稳定性 |
|---|---|---|
| \(\lambda_1<\lambda_2<0\) | 稳定节点(stable node) | 渐近稳定 |
| \(0<\lambda_1<\lambda_2\) | 不稳定节点(unstable node) | 不稳定 |
| \(\lambda_1<0<\lambda_2\) | 鞍点(saddle) | 不稳定 |
画图时,先画特征直线,并沿各线标出箭头,再根据通解判断一般曲线:
- 稳定节点:一般轨迹在 \(t\to\infty\) 趋向原点,并在原点附近切于较慢衰减方向 \(L_2\);\(L_1\) 本身的轨迹是例外。
- 不稳定节点:一般轨迹在 \(t\to-\infty\) 趋向原点,并在原点附近切于较慢增长方向 \(L_1\);\(L_2\) 本身的轨迹是例外。
- 鞍点:\(L_1\) 为稳定方向,\(L_2\) 为不稳定方向。只有稳定直线上的非平衡轨迹在正向时间趋向原点;其他轨迹最终离开。
轨迹的远处方向由占主导的指数项决定。若要进一步确定某条直线是几何渐近线,还需检验轨迹到该直线的距离是否趋向零。
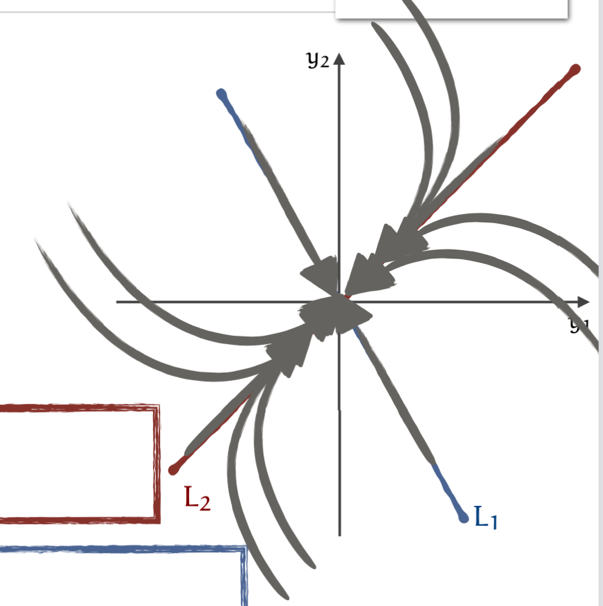
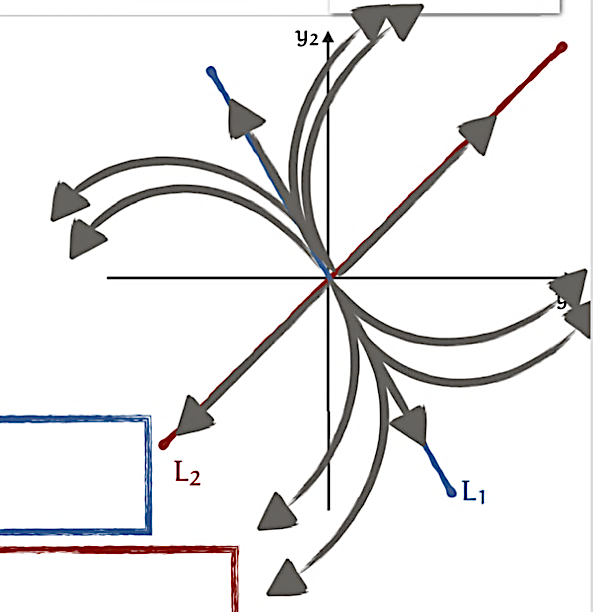
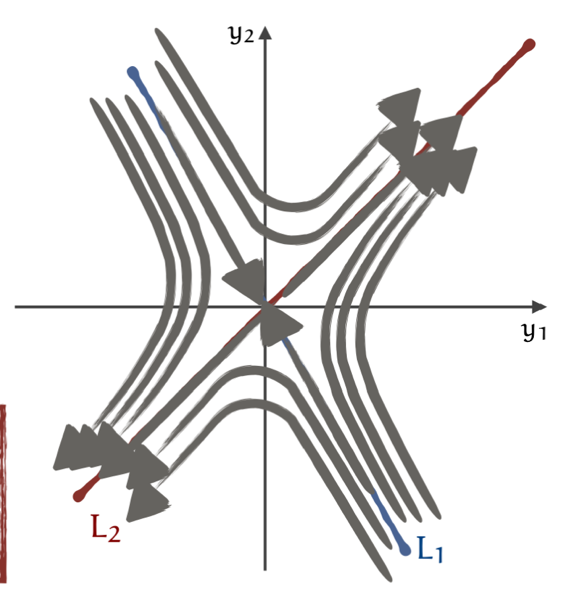
相图绘制步骤。
- 计算特征值与对应特征向量,按 \(\lambda_1<\lambda_2\) 编号。
- 根据两根的符号判断稳定节点、不稳定节点或鞍点。
- 在相平面画直线 \(L_1=\operatorname{span}(\mathbf v_1)\)、\(L_2=\operatorname{span}(\mathbf v_2)\),每条直线分成两条非平衡半直线,并根据对应特征值标箭头。
- 对节点,先以原点附近的切线方向区分曲线所在的两侧;稳定节点的一般曲线切于 \(L_2\),不稳定节点的一般曲线切于 \(L_1\)。
- 在远离原点的相应时间方向,一般曲线的方向趋近另一个占主导的特征向量方向:稳定节点的反向时间由 \(\lambda_1\) 项主导,不稳定节点的正向时间由 \(\lambda_2\) 项主导。
- 对鞍点,沿 \(L_1\) 画入原点的轨迹,沿 \(L_2\) 画出原点的轨迹;其余曲线随时间从稳定方向一侧转向不稳定方向,并结合 \(A\mathbf y\) 标出实际箭头。
重复特征值且不可对角化:退化节点
设仅有一个独立特征向量,且 \(\lambda\ne0\)。利用
\[ \mathbf y(t)=e^{\lambda t}\big[c_1\mathbf v+c_2(t\mathbf v+\mathbf w)\big] \]
判断轨迹。
- \(\lambda>0\):对每个非零解,\(\|\mathbf y(t)\|\to\infty\) 当 \(t\to\infty\),而 \(\mathbf y(t)\to\mathbf0\) 当 \(t\to-\infty\);原点为不稳定退化节点(improper node)。
- \(\lambda<0\):对每个非零解,\(\mathbf y(t)\to\mathbf0\) 当 \(t\to\infty\),而 \(\|\mathbf y(t)\|\to\infty\) 当 \(t\to-\infty\);原点为渐近稳定退化节点。
在趋向原点的时间方向上,一般曲线切于特征直线 \(L=\operatorname{span}(\mathbf v)\)。判断弯曲与箭头时,可在基底 \((\mathbf v,\mathbf w)\) 中写
\[ \mathbf y=\alpha\mathbf v+\beta\mathbf w, \qquad \begin{cases} \alpha'=\lambda\alpha+\beta,\\ \beta'=\lambda\beta, \end{cases} \]
再变回原坐标,根据速度向量确定曲线的弯曲方向与箭头方向。
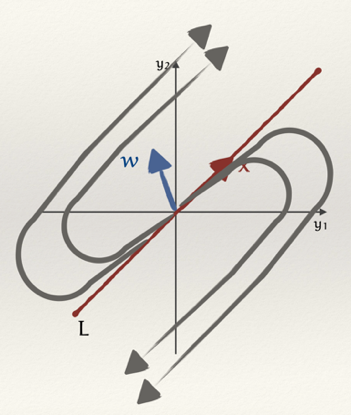
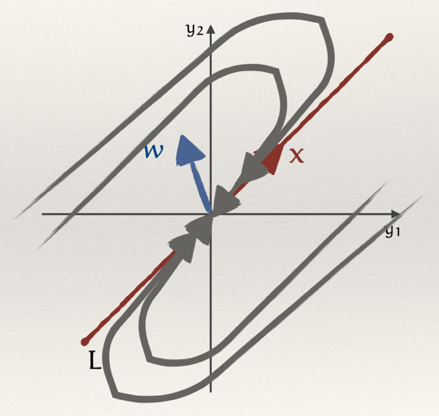
极限与绘图步骤。 对非零解
\[ \mathbf y=e^{\lambda t}\big[c_1\mathbf v+c_2(t\mathbf v+\mathbf w)\big], \]
有
\[ \begin{aligned} \lambda>0:&\quad \lim_{t\to\infty}\|\mathbf y\|=\infty,\quad \lim_{t\to-\infty}\|\mathbf y\|=0,\\ \lambda<0:&\quad \lim_{t\to\infty}\|\mathbf y\|=0,\quad \lim_{t\to-\infty}\|\mathbf y\|=\infty. \end{aligned} \]
- 在相平面画出特征向量 \(\mathbf v\) 与广义特征向量 \(\mathbf w\)。
- 以 \(\mathbf v\) 的方向画直线 \(L\),其上 \(c_2=0\) 的轨迹按 \(\lambda\) 的符号向外或向内。
- 对 \(c_2\ne0\) 的轨迹,利用 \(\alpha=e^{\lambda t}(c_1+c_2t)\)、\(\beta=c_2e^{\lambda t}\) 计算其在基底 \((\mathbf v,\mathbf w)\) 中的位置。\(\beta\) 的符号固定,所以每条这样的轨迹保持在 \(L\) 的同一侧。
- 用 \(\alpha'=\lambda\alpha+\beta\)、\(\beta'=\lambda\beta\) 或原向量场 \(A\mathbf y\) 确定各点箭头与弯曲方向。在趋向原点的时间方向,曲线切于 \(L\);在相反时间方向,远处的方向也由 \(t e^{\lambda t}\mathbf v\) 项主导。
- \(\lambda>0\) 时从原点附近向外画,\(\lambda<0\) 时从远处向原点画。具体位于 \(\mathbf w\) 的哪一侧以及如何弯曲,由上述坐标和速度决定。
复特征值:中心与螺旋点
设特征值为 \(a\pm bi\),\(b>0\)。
| 实部 \(a\) | 相图类型 | 稳定性 |
|---|---|---|
| \(a=0\) | 中心(center),非平衡轨迹为闭合椭圆 | 稳定,但不渐近稳定 |
| \(a>0\) | 向外螺旋(spiral source) | 不稳定 |
| \(a<0\) | 向内螺旋(spiral sink) | 渐近稳定 |
旋转方向由 \(A\mathbf y\) 决定,与实部 \(a\) 的正负没有固定对应关系。最直接的方法是在正横轴取 \(\mathbf y=(1,0)^{\mathsf T}\):
\[ A\begin{bmatrix}1\\0\end{bmatrix} =\begin{bmatrix}a_{11}\\a_{21}\end{bmatrix}. \]
在有非实特征值的情形,\(a_{21}\ne0\):若 \(a_{21}>0\),轨迹经过正横轴时向上,故逆时针;若 \(a_{21}<0\),则顺时针。实部决定收缩或扩张,向量场决定顺、逆时针。
前面的例子 \(A=\begin{bmatrix}4&-5\\5&-2\end{bmatrix}\) 有 \(a=1>0\)、\(a_{21}=5>0\),所以是逆时针向外螺旋。
复特征值相图的绘制步骤。
- 求出 \(a\pm bi\),根据 \(a\) 判断中心、向外螺旋或向内螺旋。
- 求 \(a+bi\) 对应的特征向量 \(\mathbf u+i\mathbf v\),在相平面标出实向量 \(\mathbf u,\mathbf v\)。若改选共轭特征值,应同时使用共轭特征向量。
- 取一个方便的非零点,计算 \(A\mathbf y\)。例如在正横轴取 \((1,0)^{\mathsf T}\),根据竖直分量的符号确定顺、逆时针。
- \(a>0\) 时画幅度扩大的螺旋,\(a<0\) 时画幅度缩小的螺旋,\(a=0\) 时画闭合椭圆,并沿已确定的旋转方向标箭头。
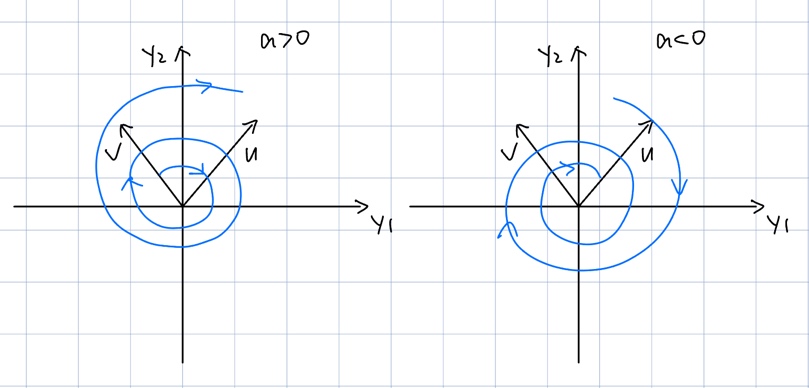
例如,取 \(b>0\) 且复特征向量为 \(\mathbf u+i\mathbf v\),实解 \(\mathbf y_1=e^{at}(\mathbf u\cos bt-\mathbf v\sin bt)\) 在 \(t=0\) 满足
\[ \mathbf y_1(0)=\mathbf u,\qquad \mathbf y_1'(0)=a\mathbf u-b\mathbf v. \]
其中 \(a\mathbf u\) 为该点的径向分量,\(-b\mathbf v\) 决定横向运动。改变 \(a\) 的符号会改变收缩或扩张,但不会单独决定旋转反向。
若有零特征值,应结合平衡点集合与具体解单独分析相图。
平面非线性自治系统的分析
考虑
\[ \begin{cases} x'=f(x,y),\\ y'=g(x,y). \end{cases} \]
零增长线(Nullclines)
- \(x\) 零增长线:\(f(x,y)=0\);在其上速度的水平分量为零。
- \(y\) 零增长线:\(g(x,y)=0\);在其上速度的竖直分量为零。
分别解 \(f=0\)、\(g=0\);若可因式分解,应保留所有因子对应的解。零增长线的条数和形状取决于 \(f,g\);坐标轴是否属于零增长线,可将 \(x=0\) 或 \(y=0\) 代入对应方程判断。
对种群模型中常见的 \(f=xF(x,y)\)、\(g=yG(x,y)\),可按以下步骤展开:
- 写成 \(x'=xF(x,y)\)、\(y'=yG(x,y)\)。
- \(x\) 零增长线为 \(x=0\) 或 \(F(x,y)=0\);\(y\) 零增长线为 \(y=0\) 或 \(G(x,y)=0\)。
- 将每一条 \(x\) 零增长线与每一条 \(y\) 零增长线配对联立,求交点。
- 把所有候选点代回 \(f=g=0\),去除重复点,并区分数学平衡点与状态域内可行的平衡点。
平衡点(Equilibria)
平衡点满足 \(f(x_*,y_*)=g(x_*,y_*)=0\),即两类零增长线的交点。平衡点对应恒定解,不是仅指“增长率相等”。
相平面分析步骤
- 画出各条零增长线,标出所有平衡点并说明状态域。
- 在零增长线划分出的各区域内判断 \(f,g\) 的符号。若在某连通区域内两者均连续且无零点,可各取一个测试点确定符号。
- \(f>0\) 向右,\(f<0\) 向左;\(g>0\) 向上,\(g<0\) 向下。
- 结合向量场、零增长线上速度方向及唯一性画轨迹。符号箭头只给方向范围,不能单独确定所有轨迹形状与长期极限。
局部分类常可用雅可比矩阵
\[ J(x_*,y_*)= \begin{bmatrix}f_x&f_y\\g_x&g_y\end{bmatrix}_{(x_*,y_*)}. \]
对光滑系统,若平衡点处所有特征值实部均非零,称为双曲平衡点,附近相图的定性类型可由线性化判断。若出现零实部特征值,尤其纯虚特征值,线性化可能无结论;非线性系统不能仅凭纯虚特征值就断言是中心。
捕食者—猎物模型(Predator–prey model)
令 \(R(t)\) 为猎物(兔子)数量,\(W(t)\) 为捕食者(狼)数量,\(r,k,a,b>0\)。
假设兔子食物充足,狼以兔子为食。在没有相互作用时,分别有
\[ \frac{dR}{dt}=rR,\qquad r>0, \]
\[ \frac{dW}{dt}=-kW,\qquad k>0. \]
即无捕食者时兔子指数增长;无猎物时狼按其现有数量成比例衰减。加入捕食项后,两个种群的耦合方程为
\[ \begin{cases} R'=rR-aRW,\\ W'=-kW+bRW. \end{cases} \]
- \(rR\):无捕食者且食物充足时,猎物的自然增长项。
- \(-aRW\):捕食导致的猎物损失项。
- \(-kW\):无猎物时,捕食者的自然衰减项。
- \(bRW\):捕食所支持的捕食者增长项。
这些项的单位是“个体数/时间”;例如 \(r\) 是单位时间增长率,\(rR\) 是种群数量的增长速率,二者应区分。
零增长线为 \(R=0\)、\(W=r/a\),以及 \(W=0\)、\(R=k/b\)。平衡点为 \((0,0)\) 和 \((k/b,r/a)\)。
竞争模型(Competition model)
令 \(x(t),y(t)\) 为两个竞争种群,取 \(r,s,u,v,K,L>0\):
\[ \begin{cases} x'=rx\left(1-\dfrac{x}{K}\right)-uxy,\\ y'=sy\left(1-\dfrac{y}{L}\right)-vxy. \end{cases} \]
单独生存时,两个种群分别遵循逻辑斯谛增长;竞争项使对方存在时的增长速率降低。
两个种群单独生存时的方程分别为
\[ x'=rx\left(1-\frac{x}{K}\right),\qquad y'=sy\left(1-\frac{y}{L}\right). \]
当另一种群同时存在时,分别加入竞争损失 \(-uxy\)、\(-vxy\),就得到上述耦合系统。题目给出 \(r,s,u,v,K,L\) 后,代入即可建立具体模型。
例:求零增长线、平衡点与长期行为
问题要求:
- 求零增长线和平衡点。
- 在 \(xy\) 平面画出零增长线,并标注平衡点。
- 在每个不同区域内画合成方向箭头。
- 判断平衡点的性质。
- 分析 \(t\to\infty\) 时 \(x(t),y(t)\) 的行为,并解释两种群的长期结局。
考虑非负状态域中的系统
\[ \begin{cases} x'=0.05x\left(1-\dfrac{x}{20}\right)-0.002xy,\\ y'=0.09y\left(1-\dfrac{y}{15}\right)-0.15xy. \end{cases} \]
先分别展开两个右端,再提取公共因子:
\[ \begin{aligned} x'&=0.05x-0.0025x^2-0.002xy\\ &=x(0.05-0.0025x-0.002y),\\ y'&=0.09y-0.006y^2-0.15xy\\ &=y(0.09-0.006y-0.15x). \end{aligned} \]
零增长线:
\[ \begin{aligned} x'=0&:\quad x=0\quad\text{或}\quad y=25-1.25x,\\ y'=0&:\quad y=0\quad\text{或}\quad y=15-25x. \end{aligned} \]
平衡点:
\[ E_0=(0,0),\qquad E_1=(0,15),\qquad E_2=(20,0). \]
两条斜直线的交点为
\[ E_3=\left(-\frac8{19},\frac{485}{19}\right) \approx(-0.421,25.526), \]
其不在非负种群状态域内。
求交点的四种配对为:
- \(x=0\) 与 \(y=0\) 联立,得到 \(E_0=(0,0)\),两个种群均不存在。
- \(x=0\) 与 \(0.09-0.006y-0.15x=0\) 联立:
\[ 0.09-0.006y=0\quad\Longrightarrow\quad y=15, \]
得到 \(E_1=(0,15)\)。在这一平衡解上,\(x\) 灭绝,\(y\) 恒为 \(15\)。
- \(y=0\) 与 \(0.05-0.0025x-0.002y=0\) 联立:
\[ 0.05-0.0025x=0\quad\Longrightarrow\quad x=20, \]
得到 \(E_2=(20,0)\)。在这一平衡解上,\(y\) 灭绝,\(x\) 恒为 \(20\)。
- 联立两条非坐标轴零增长线:
\[ \begin{cases} 0.05-0.0025x-0.002y=0,\\ 0.09-0.006y-0.15x=0. \end{cases} \]
整理为
\[ \begin{cases} 5x+4y=100,\\ 25x+y=15. \end{cases} \]
第二式给出 \(y=15-25x\),代入第一式:
\[ 5x+4(15-25x)=100,\qquad -95x=40. \]
所以 \(x=-8/19\)、\(y=485/19\),得到状态域外的 \(E_3\)。
区域方向:在第一象限中,较低的直线为 \(y=15-25x\)(其第一象限部分),较高的直线为 \(y=25-1.25x\)。
| 测试点 | \(x'\) | \(y'\) | 方向 |
|---|---|---|---|
| \((0.5,0.5)\) | \(0.023875>0\) | \(0.006>0\) | 右上 |
| \((2,2)\) | \(0.082>0\) | \(-0.444<0\) | 右下 |
| \((30,30)\) | \(-2.55<0\) | \(-137.7<0\) | 左下 |
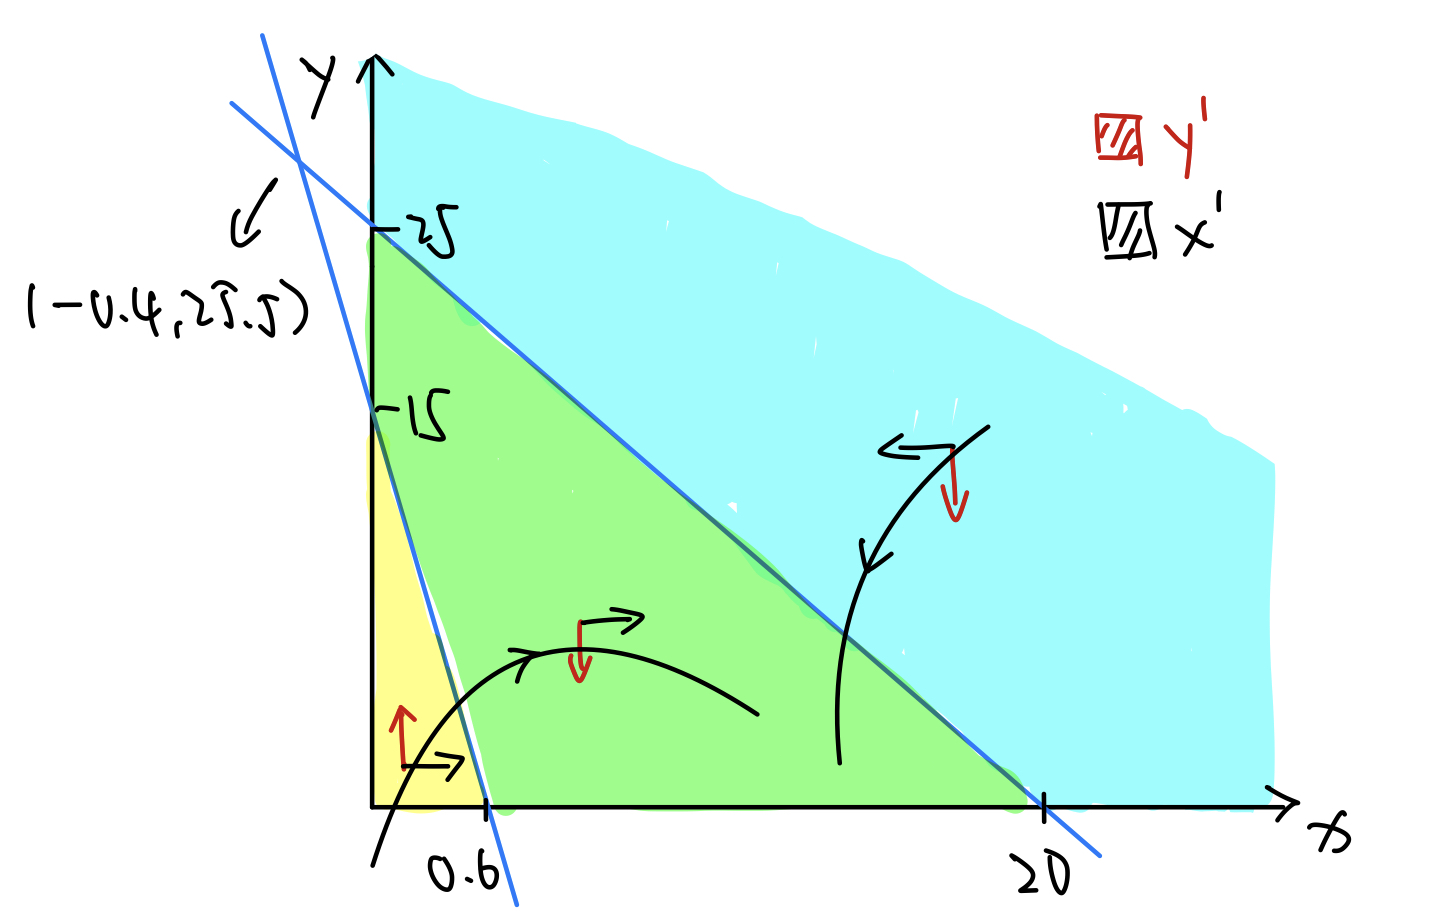
逐个区域的代入计算为:
- 黄色区域,取 \((0.5,0.5)\)。
\[ \begin{aligned} x'&=0.5(0.05-0.0025\cdot0.5-0.002\cdot0.5)\\ &=0.023875>0,\\ y'&=0.5(0.09-0.006\cdot0.5-0.15\cdot0.5)\\ &=0.006>0. \end{aligned} \]
因此箭头向右上。
- 绿色区域,取 \((2,2)\)。
\[ \begin{aligned} x'&=2(0.05-0.0025\cdot2-0.002\cdot2)=0.082>0,\\ y'&=2(0.09-0.006\cdot2-0.15\cdot2)=-0.444<0. \end{aligned} \]
因此箭头向右下。
- 蓝色区域,取 \((30,30)\)。
\[ \begin{aligned} x'&=30(0.05-0.0025\cdot30-0.002\cdot30)=-2.55<0,\\ y'&=30(0.09-0.006\cdot30-0.15\cdot30)=-137.7<0. \end{aligned} \]
因此箭头向左下。
平衡点分类:
\[ J(x,y)= \begin{bmatrix} 0.05-0.005x-0.002y&-0.002x\\ -0.15y&0.09-0.012y-0.15x \end{bmatrix}. \]
| 平衡点 | 特征值 | 类型 |
|---|---|---|
| \(E_0=(0,0)\) | \(0.05,\ 0.09\) | 不稳定节点 |
| \(E_1=(0,15)\) | \(0.02,\ -0.09\) | 鞍点 |
| \(E_2=(20,0)\) | \(-0.05,\ -2.91\) | 渐近稳定节点 |
长期行为:若 \(x_0>0\)、\(y_0>0\),则
\[ x(t)\longrightarrow20,\qquad y(t)\longrightarrow0 \qquad(t\to\infty). \]
为说明这一极限,先利用两种群均为正且受各自的逻辑斯谛方程上界控制,得到解对所有 \(t\ge0\) 存在,且最终有 \(y\le16\)。于是最终
\[ x'\ge x(0.018-0.0025x), \]
由标量比较可得 \(\liminf_{t\to\infty}x(t)\ge7.2\),从而最终 \(x\ge1\),使 \(y'\le-0.06y\),所以 \(y\to0\)。再将 \(y\to0\) 代回 \(x\) 方程,利用逻辑斯谛上下界得到 \(x\to20\)。
必须区分边界初值:若 \(x_0=0,y_0>0\),则 \(x\equiv0\)、\(y\to15\);若 \(x_0>0,y_0=0\),则 \(y\equiv0\)、\(x\to20\);若两者初值均为零,则一直停在原点。
第三单元:二阶线性常微分方程(Second-order linear ODEs)
标准形式与初值问题
一般形式为
\[ P_0(x)y''+P_1(x)y'+P_2(x)y=F(x). \]
系数 \(P_0,P_1,P_2\) 为自变量的函数。在 \(P_0\ne0\) 的区间上标准化为
\[ y''+p(x)y'+q(x)y=f(x),\qquad p=\frac{P_1}{P_0},\quad q=\frac{P_2}{P_0},\quad f=\frac F{P_0}. \]
\(f\equiv0\) 时齐次,否则非齐次。
若 \(p,q,f\) 在开区间 \(I\) 上连续,且 \(x_0\in I\),则对任意 \(k_0,k_1\in\mathbb R\),初值问题
\[ \begin{cases} y''+p(x)y'+q(x)y=f(x),\\ y(x_0)=k_0,\\ y'(x_0)=k_1 \end{cases} \]
在整个 \(I\) 上存在唯一解。这里的初始条件给出同一点处的函数值与一阶导数值。不同点处的函数值 \(y(x_0),y(x_1)\) 构成边值条件,其解的存在性与唯一性需另行分析。
基本解组、叠加原理与通解
齐次方程
设 \(y_1,y_2\) 是同一齐次方程 \(y''+py'+qy=0\) 的解,则任意线性组合 \(c_1y_1+c_2y_2\) 仍是解。
朗斯基行列式为
\[ W[y_1,y_2](x)= \det\begin{bmatrix}y_1&y_2\\y_1'&y_2'\end{bmatrix} =y_1y_2'-y_1'y_2. \]
若 \(p,q\) 在 \(I\) 上连续,则以下条件等价:
- \(y_1,y_2\) 在 \(I\) 上线性独立。
- \(W(x_0)\ne0\) 对某个 \(x_0\in I\) 成立。
- \(W(x)\ne0\) 对所有 \(x\in I\) 成立。
- \(\{y_1,y_2\}\) 为基本解组,且
\[ y_h=c_1y_1+c_2y_2 \]
是齐次通解。
基本解组为函数集合 \(\{y_1,y_2\}\),齐次通解为其带任意常数的线性组合。使用朗斯基行列式判定基本解组时,\(y_1,y_2\) 应均为该齐次方程的解。
若 \(W(x_0)\ne0\),任意给定的 \(y(x_0),y'(x_0)\) 都能唯一确定 \(c_1,c_2\)。若 \(W(x_0)=0\),某些特定初值仍可能由该线性组合满足,但不能满足任意初值。
非齐次方程
取对应齐次方程的基本解组 \(\{y_1,y_2\}\),再取原非齐次方程的任一特解 \(y_p\),则
\[ y=y_h+y_p=c_1y_1+c_2y_2+y_p \]
为非齐次通解。这里的 \(y_h\) 也称互补解(complementary solution);\(y_p\) 不是基本解组中的一个元素。
阿贝尔公式(Abel’s formula)
对齐次标准方程 \(y''+p(x)y'+q(x)y=0\) 的两个解,
\[ W(x)=W(x_0)\exp\left(-\int_{x_0}^{x}p(t)\,dt\right),\qquad x,x_0\in I. \]
指数因子始终非零,因此 \(W\) 要么在整个 \(I\) 上恒为零,要么在整个 \(I\) 上处处非零。上述结论适用于系数连续的同一区间,检验点 \(x_0\) 可任选于该区间内。
常系数齐次方程
考虑
\[ ay''+by'+cy=0,\qquad a,b,c\in\mathbb R,\quad a\ne0. \]
令 \(y=e^{rx}\),得到特征方程
\[ ar^2+br+c=0. \]
求解步骤为:
- 从原方程识别常数 \(a,b,c\),并确认 \(a\ne0\)。
- 解特征方程,求出 \(r_1,r_2\),按“不同实根、二重实根、共轭非实根”分类。
- 按下列各情形写出两个齐次解 \(y_1,y_2\),计算它们及其一阶导数组成的朗斯基行列式。
- 确认 \(W\ne0\) 后,写成 \(y=c_1y_1+c_2y_2\)。若有初值,再解常数 \(c_1,c_2\)。
三个情形的基本解组与通解如下。
两个不同实根
若 \(r_1,r_2\in\mathbb R\) 且 \(r_1\ne r_2\),则
\[ y=c_1e^{r_1x}+c_2e^{r_2x}. \]
相应 \(W=(r_2-r_1)e^{(r_1+r_2)x}\ne0\)。
具体地,
\[ y_1=e^{r_1x},\quad y_2=e^{r_2x},\quad y_1'=r_1e^{r_1x},\quad y_2'=r_2e^{r_2x}, \]
\[ W(x)=\det\begin{bmatrix} e^{r_1x}&e^{r_2x}\\ r_1e^{r_1x}&r_2e^{r_2x} \end{bmatrix}. \]
展开行列式,即得到上述非零结果。
二重实根
若 \(r_1=r_2=r\),则
\[ y=(c_1+c_2x)e^{rx}. \]
相应基本解为 \(e^{rx},xe^{rx}\),\(W=e^{2rx}\ne0\)。
此时
\[ y_1=e^{rx},\quad y_2=xe^{rx},\quad y_1'=re^{rx},\quad y_2'=(1+rx)e^{rx}, \]
\[ W(x)=\det\begin{bmatrix} e^{rx}&xe^{rx}\\ re^{rx}&(1+rx)e^{rx} \end{bmatrix}=e^{2rx}. \]
共轭非实根
若 \(r_{1,2}=\alpha\pm i\beta\),\(\beta>0\),则
\[ y=e^{\alpha x}\big(c_1\cos\beta x+c_2\sin\beta x\big). \]
相应 \(W=\beta e^{2\alpha x}\ne0\)。
两个实基本解为
\[ y_1=e^{\alpha x}\cos\beta x,\qquad y_2=e^{\alpha x}\sin\beta x. \]
求导得
\[ \begin{aligned} y_1'&=e^{\alpha x}(\alpha\cos\beta x-\beta\sin\beta x),\\ y_2'&=e^{\alpha x}(\alpha\sin\beta x+\beta\cos\beta x). \end{aligned} \]
代入 \(W=y_1y_2'-y_1'y_2\),利用 \(\cos^2\beta x+\sin^2\beta x=1\) 得 \(W=\beta e^{2\alpha x}\)。
常系数非齐次方程:待定系数法
考虑 \(ay''+by'+cy=f(x)\)。待定系数法适用于右端为多项式、指数、正弦、余弦及这些函数的有限和与乘积的情形,不适用于任意 \(f\)。先求齐次通解,再找一个 \(y_p\)。
试探解与共振修正
对单项右端
\[ f(x)=e^{\alpha x}\big[P_n(x)\cos\beta x+Q_m(x)\sin\beta x\big], \qquad \beta>0, \]
其中 \(P_n,Q_m\) 为多项式。忽略恒零项后,设 \(N\) 为剩余多项式次数的最大值;若右端恒为零,则直接求齐次解。取
\[ y_p=x^{\ell}e^{\alpha x} \big[A_N(x)\cos\beta x+B_N(x)\sin\beta x\big]. \]
其中 \(A_N,B_N\) 都是含全部待定系数的次数至多为 \(N\) 的多项式,\(\ell\) 是 \(\alpha+i\beta\) 作为特征多项式根的重数;不是根时 \(\ell=0\)。
若 \(\beta=0\),右端为 \(e^{\alpha x}P_n(x)\),相应设
\[ y_p=x^{\ell}e^{\alpha x}A_n(x), \]
\(\ell\) 为实数 \(\alpha\) 作为特征根的重数。对二阶方程,实根的 \(\ell\) 可为 \(0,1,2\);非实根的 \(\ell\) 可为 \(0,1\)。
| 右端形式 | 未作共振修正的试探解 |
|---|---|
| 任意 \(n\) 次多项式 \(P_n(x)\) | \(A_0+A_1x+\cdots+A_nx^n\) |
| \(ke^{\alpha x}\) | \(Ae^{\alpha x}\) |
| \(k\cos\beta x\) 或 \(k\sin\beta x\) | \(A\cos\beta x+B\sin\beta x\) |
| \(e^{\alpha x}P_n(x)\) | \(e^{\alpha x}(A_0+A_1x+\cdots+A_nx^n)\) |
| \(e^{\alpha x}(p\cos\beta x+q\sin\beta x)\) | \(e^{\alpha x}(A\cos\beta x+B\sin\beta x)\) |
对表中每项,都要按特征根重数将整个试探式乘以 \(x^{\ell}\),再代入原方程比较系数。
正弦与余弦的导数相互转换,因此试探式同时包含二者,并为其分别设置独立系数。多项式部分包含从常数项到相应最高次项的全部待定系数。
共振由相应指数或指数三角模式是否属于齐次解空间决定,具体通过特征根及其重数判断。若右端为多个此类项之和,可分别求特解后相加。
待定系数法的完整步骤。
- 写出对应齐次方程,解特征方程并得到基本解组,写出 \(y_h\)。
- 识别右端的函数类型,检查其指数或指数三角模式是否与齐次解共振。
- 按右端类型设置包含全部待定系数的试探解。
- 按特征根重数作共振修正:不共振保持原式,一重根乘 \(x\),二重实根乘 \(x^2\)。
- 求 \(y_p',y_p''\),把 \(y_p,y_p',y_p''\) 全部代回原非齐次方程,展开并合并同类项。
- 比较多项式各次幂、正弦项、余弦项等对应系数,解出待定常数,得到一个 \(y_p\)。
- 写出 \(y=y_h+y_p\),回代检查;有初值时再求 \(c_1,c_2\)。
右端组合形式的逐类设置。
- 多项式与指数函数: \(f(x)=kP_n(x)e^{\alpha x}\)。
设 \(A_n(x)=A_0+A_1x+\cdots+A_nx^n\)。根据 \(\alpha\) 的特征根重数,分别取
\[ \begin{aligned} \alpha\text{ 不是特征根}:&\quad y_p=e^{\alpha x}A_n(x),\\ \alpha\text{ 为一重特征根}:&\quad y_p=xe^{\alpha x}A_n(x),\\ \alpha\text{ 为二重特征根}:&\quad y_p=x^2e^{\alpha x}A_n(x). \end{aligned} \]
例如 \(n=2\) 时,\(A_n(x)=A+Bx+Cx^2\);其他次数按同样原则列出全部幂次。已知常数 \(k\) 随右端一起参与比较系数。
- 多项式与三角函数: \(f(x)=P(x)\cos\omega x+Q(x)\sin\omega x\),\(\omega>0\)。
令 \(N\) 为非零多项式 \(P,Q\) 的次数最大值,\(A_N,B_N\) 各含次数 \(0\) 到 \(N\) 的独立待定系数。若 \(\pm i\omega\) 不是特征根,取
\[ y_p=A_N(x)\cos\omega x+B_N(x)\sin\omega x. \]
若 \(\pm i\omega\) 是特征根,取
\[ y_p=x\big[A_N(x)\cos\omega x+B_N(x)\sin\omega x\big]. \]
- 指数函数与三角函数: \(f(x)=e^{\alpha x}(p\cos\omega x+q\sin\omega x)\)。
若 \(\alpha\pm i\omega\) 不是特征根,取
\[ y_p=e^{\alpha x}(A\cos\omega x+B\sin\omega x). \]
若 \(\alpha\pm i\omega\) 是特征根,取
\[ y_p=xe^{\alpha x}(A\cos\omega x+B\sin\omega x). \]
\(A,B\) 是两个独立待定常数,包括 \(p=q\) 时也一样。
- 多项式、指数函数与三角函数:
\[ f(x)=e^{\alpha x}\big[P(x)\cos\omega x+Q(x)\sin\omega x\big]. \]
同样令 \(A_N,B_N\) 各含全部待定系数。不共振时取
\[ y_p=e^{\alpha x}\big[A_N(x)\cos\omega x+B_N(x)\sin\omega x\big], \]
共振时取
\[ y_p=xe^{\alpha x}\big[A_N(x)\cos\omega x+B_N(x)\sin\omega x\big]. \]
这里 \(\omega>0\)。对实系数二阶方程,非实根成共轭对且各为一重,因此以上非实共振情形乘一次 \(x\) 即可。
例一:二重根引起的共振
考虑
\[ y''-8y'+16y=2e^{4x}. \]
- 求齐次解。 特征方程为
\[ r^2-8r+16=(r-4)^2=0. \]
所以基本解组为 \(\{e^{4x},xe^{4x}\}\),齐次通解为
\[ y_h=c_1e^{4x}+c_2xe^{4x}. \]
- 判断共振。 右端含 \(e^{4x}\),而 \(4\) 是二重特征根。
- 设置并修正试探解。 初始候选为 \(Ae^{4x}\);乘一次 \(x\) 得 \(Axe^{4x}\),仍属于齐次解空间,所以再乘一次 \(x\):
\[ y_p=Ax^2e^{4x}. \]
- 求一阶与二阶导数。
\[ \begin{aligned} y_p'&=A(2xe^{4x}+4x^2e^{4x})\\ &=Ae^{4x}(2x+4x^2),\\ y_p''&=A\big[4e^{4x}(2x+4x^2)+e^{4x}(2+8x)\big]\\ &=Ae^{4x}(2+16x+16x^2). \end{aligned} \]
- 完整代回原方程。
\[ \begin{aligned} &Ae^{4x}(2+16x+16x^2)\\ &\quad-8Ae^{4x}(2x+4x^2)+16Ax^2e^{4x} =2e^{4x}. \end{aligned} \]
提出公因子并逐项消去:
\[ \begin{aligned} Ae^{4x}\big[2+16x+16x^2-16x-32x^2+16x^2\big] &=2e^{4x},\\ 2Ae^{4x}&=2e^{4x}. \end{aligned} \]
- 求待定系数。 \(e^{4x}\ne0\),所以 \(2A=2\),\(A=1\),得到 \(y_p=x^2e^{4x}\)。
- 写出通解。
\[ y=c_1e^{4x}+c_2xe^{4x}+x^2e^{4x}. \]
例二:多项式与指数函数相乘
考虑
\[ y''-4y'+3y=e^{3x}(6+8x+12x^2). \]
- 求基本解组并设置试探解。 特征方程为
\[ r^2-4r+3=(r-1)(r-3)=0. \]
基本解组为 \(\{e^x,e^{3x}\}\)。\(3\) 是一重特征根,右端多项式为二次,所以取
\[ y_p=xe^{3x}(A+Bx+Cx^2)=e^{3x}(Ax+Bx^2+Cx^3). \]
- 提出指数因子。 令
\[ y_p=u(x)e^{3x},\qquad u=Ax+Bx^2+Cx^3. \]
- 求导并完整代入。
\[ \begin{aligned} y_p'&=u'e^{3x}+3ue^{3x}=e^{3x}(u'+3u),\\ y_p''&=u''e^{3x}+6u'e^{3x}+9ue^{3x}\\ &=e^{3x}(u''+6u'+9u). \end{aligned} \]
代回原方程并消去非零因子 \(e^{3x}\):
\[ (u''+6u'+9u)-4(u'+3u)+3u=6+8x+12x^2. \]
按 \(u'',u',u\) 合并:
\[ u''+(6-4)u'+(9-12+3)u=6+8x+12x^2, \]
即
\[ u''+2u'=6+8x+12x^2. \]
- 计算多项式部分的导数。
\[ u=Ax+Bx^2+Cx^3,\quad u'=A+2Bx+3Cx^2,\quad u''=2B+6Cx. \]
- 代回降简后的方程并比较系数。
\[ (2B+6Cx)+2(A+2Bx+3Cx^2)=6+8x+12x^2. \]
整理为
\[ (2A+2B)+(4B+6C)x+6Cx^2=6+8x+12x^2. \]
比较二次项、一次项与常数项:
\[ \begin{cases} 6C=12,\\ 6C+4B=8,\\ 2B+2A=6. \end{cases} \]
先得 \(C=2\),再由 \(12+4B=8\) 得 \(B=-1\),最后由 \(-2+2A=6\) 得 \(A=4\)。因此
\[ u=4x-x^2+2x^3,\qquad y_p=e^{3x}(4x-x^2+2x^3). \]
- 写出通解。
\[ y=c_1e^x+c_2e^{3x}+e^{3x}(4x-x^2+2x^3). \]
变系数方程与降阶法(Reduction of order)
考虑
\[ P_0(x)y''+P_1(x)y'+P_2(x)y=F(x). \]
通常选取 \(P_0,P_1,P_2,F\) 连续且 \(P_0\ne0\) 的区间,再标准化。降阶法和常数变易法同时适用于常系数与变系数方程。一般变系数方程的齐次解没有统一的初等公式;使用下面的方法时,需要先知道至少一个非零齐次解。
已知一个齐次解时的降阶
设标准化方程为 \(y''+py'+qy=f\),已知对应齐次方程的非零解 \(y_1\)。在 \(y_1\ne0\) 的子区间上,令
\[ y=u(x)y_1(x). \]
代入并利用 \(y_1''+py_1'+qy_1=0\),得到
\[ y_1u''+(2y_1'+py_1)u'=f. \]
再令 \(z=u'\),得到一阶线性方程
\[ z'+\left(2\frac{y_1'}{y_1}+p\right)z=\frac f{y_1}. \]
求 \(z\) 后积分得到 \(u\),再写出 \(y=uy_1\)。保留两次求解中的独立积分常数,即可得到通解。
对齐次情形 \(f=0\),还可直接用
\[ y_2=y_1\int\frac{e^{-\int p(x)\,dx}}{[y_1(x)]^2}\,dx \]
构造第二个独立齐次解。若 \(y_1\) 有零点,除以 \(y_1\) 的运算需在其非零子区间进行,随后再考虑延拓。
例:已知 \(y_1=e^x\)
考虑
\[ xy''-(2x+1)y'+(x+1)y=x^2. \]
\(y_1=e^x\) 是对应齐次方程的解。标准化时需 \(x\ne0\),因此在 \((0,\infty)\) 或 \((-\infty,0)\) 上求解。
- 设 \(y=uy_1\)。 取
\[ y=u(x)e^x. \]
- 求导、代入并合并。
\[ y'=u'e^x+ue^x,\qquad y''=u''e^x+2u'e^x+ue^x. \]
完整代入原方程:
\[ \begin{aligned} &x(u''e^x+2u'e^x+ue^x)\\ &\quad-(2x+1)(u'e^x+ue^x)+(x+1)ue^x=x^2. \end{aligned} \]
消去非零因子 \(e^x\) 后,按各阶导数分组:
\[ xu''+[2x-(2x+1)]u' +[x-(2x+1)+(x+1)]u=x^2e^{-x}. \]
\(u\) 的系数为零,故
\[ xu''-u'=x^2e^{-x}. \]
- 降为一阶方程。 令 \(z=u'\)、\(z'=u''\),得到
\[ xz'-z=x^2e^{-x},\qquad z'-\frac1xz=xe^{-x}. \]
- 用积分因子法求 \(z\)。 指数公式给出
\[ \mu=e^{\int-1/x\,dx}=e^{-\ln|x|}=\frac1{|x|}. \]
在任一不穿过 \(0\) 的区间,可取非零常数倍 \(\mu=1/x\)。乘入后,
\[ \frac1xz'-\frac1{x^2}z=e^{-x}, \qquad \left(\frac zx\right)'=e^{-x}. \]
积分得
\[ \frac zx=\int e^{-x}\,dx+C_2=-e^{-x}+C_2, \]
即
\[ z=x\left(\int xe^{-x}\frac1x\,dx+C_2\right) =-xe^{-x}+C_2x. \]
- 由 \(z=u'\) 积分求 \(u\)。
\[ u=\int z\,dx=\int(-xe^{-x}+C_2x)\,dx. \]
对第一项使用分部积分:
\[ \int-xe^{-x}\,dx =xe^{-x}-\int e^{-x}\,dx =xe^{-x}+e^{-x}. \]
所以
\[ u=xe^{-x}+e^{-x}+\frac{C_2}{2}x^2+C_1. \]
- 代回并检验基本解组。
\[ \begin{aligned} y=ue^x &=\left(xe^{-x}+e^{-x}+\frac{C_2}{2}x^2+C_1\right)e^x\\ &=x+1+\frac{C_2}{2}x^2e^x+C_1e^x. \end{aligned} \]
取齐次解 \(y_1=e^x\)、\(y_2=x^2e^x\),则
\[ y_1'=e^x,\qquad y_2'=(2x+x^2)e^x, \]
\[ \begin{aligned} W(x)&=\det\begin{bmatrix} e^x&x^2e^x\\ e^x&(2x+x^2)e^x \end{bmatrix}\\ &=(2x+x^2)e^{2x}-x^2e^{2x}=2xe^{2x}\ne0,\qquad x\ne0. \end{aligned} \]
因此两解在所选区间内独立。检验点应位于该区间内,例如可在 \((0,\infty)\) 取 \(x=1\),在 \((-\infty,0)\) 取 \(x=-1\)。
- 写出通解。 将 \(C_1\) 重命名为 \(c_1\)、\(C_2/2\) 重命名为 \(c_2\),得到
\[ y=c_1e^x+c_2x^2e^x+x+1. \]
所得显式解还可延拓到 \(x=0\),并满足未标准化原方程;跨越该奇点的初值问题需在原方程中另行分析。
常数变易法(Variation of parameters)
设 \(y_1,y_2\) 已构成齐次方程的基本解组,且 \(W=y_1y_2'-y_1'y_2\ne0\)。对
\[ P_0y''+P_1y'+P_2y=F, \]
设 \(y=u_1y_1+u_2y_2\),并附加条件 \(u_1'y_1+u_2'y_2=0\)。解线性系统
\[ \begin{cases} u_1'y_1+u_2'y_2=0,\\ u_1'y_1'+u_2'y_2'=F/P_0, \end{cases} \]
得到
\[ u_1'=-\frac{y_2F}{P_0W},\qquad u_2'=\frac{y_1F}{P_0W}. \]
因此可取非齐次特解
\[ y_p=-y_1\int\frac{y_2F}{P_0W}\,dx +y_2\int\frac{y_1F}{P_0W}\,dx. \]
选取各积分的任意一个原函数即可,再写
\[ y=c_1y_1+c_2y_2+y_p. \]
若在 \(u_1,u_2\) 的积分中已分别保留 \(c_1,c_2\),则 \(u_1y_1+u_2y_2\) 本身就是通解,无需重复添加常数项。对标准形式 \(P_0=1\),公式中的 \(F/P_0\) 就是右端 \(f\)。
操作步骤(Steps):
- 确认已知的 \(y_1,y_2\) 都是对应齐次方程的解,并设 \(y=u_1y_1+u_2y_2\)。
- 求 \(y_1',y_2'\),列出行列式
\[ W=\det\begin{bmatrix}y_1&y_2\\y_1'&y_2'\end{bmatrix}. \]
在系数连续且 \(P_0\ne0\) 的区间内检查 \(W\ne0\)。
- 依次计算两个积分:
\[ u_1=-\int\frac{F(x)y_2(x)}{P_0(x)W(x)}\,dx+C_1, \]
\[ u_2=\int\frac{F(x)y_1(x)}{P_0(x)W(x)}\,dx+C_2. \]
- 把 \(u_1,u_2\) 代回 \(y=u_1y_1+u_2y_2\)。若两个独立积分常数已保留,所得为通解;若只选取两个固定原函数,所得为一个特解,再补 \(c_1y_1+c_2y_2\) 得通解。
二阶线性方程求解方法汇总
| 方程或已知条件 | 常用方法 | 结果 |
|---|---|---|
| 常系数齐次 | 特征方程 | 先找基本解组,再写 \(y_h=c_1y_1+c_2y_2\) |
| 常系数非齐次,右端类型适合 | 待定系数法 | 找 \(y_p\),再写 \(y=y_h+y_p\) |
| 已知一个非零齐次解 | 降阶法 | 构造第二个齐次解,或直接求非齐次通解 |
| 已知两个独立齐次解 | 常数变易法 | 找 \(y_p\),再写 \(y=y_h+y_p\) |
常系数非齐次方程也可用常数变易法;一般变系数方程可能需要其他解析方法或数值方法。无论使用哪种方法,都应检查解区间、回代原方程,并在有初值时确定任意常数。
按已知齐次解选择方法时:
- 只给出一个非零齐次解,可用降阶法求第二个齐次解,或直接降低非齐次方程的阶数。
- 给出两个独立齐次解,可直接使用常数变易法;也可以选其中一个进行降阶。
- 无论系数是否为常数,非齐次通解都写成 \(y=y_h+y_p\),其中 \(y_h=c_1y_1+c_2y_2\)。
应用一:弹簧振动(Mass–spring systems)
建模与位移约定
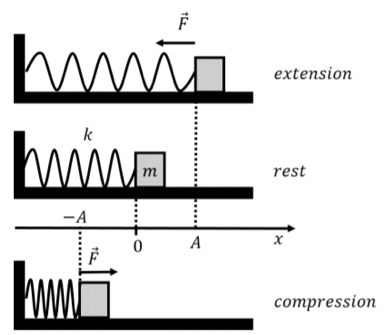
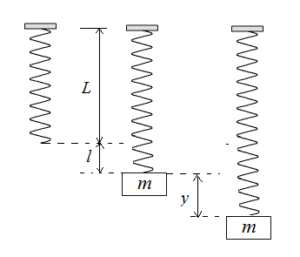
设 \(m>0\) 为质量、\(k>0\) 为弹簧劲度系数,\(c\ge0\) 为线性阻尼系数。牛顿第二定律为 \(F=ma\);相对于弹簧自然长度的伸长量为 \(\xi\) 时,胡克回复力为 \(-k\xi\)。
若用 \(x(t)\) 表示相对于静态平衡位置的位移,则竖直系统中的恒定重力已与静态弹簧力抵消。
对质量为 \(m\) 的物体,牛顿第二运动定律(Newton’s second law)写为
\[ F_{\mathrm{net}}=ma=mx''. \]
以静态平衡位置为原点,回复力为 \(-kx\),线性阻尼力为 \(-cx'\),外部驱动力为 \(F_{\mathrm{ext}}(t)\),于是
\[ mx''=-kx-cx'+F_{\mathrm{ext}}(t). \]
将回复力和阻尼力移到左侧,得到
\[ mx''+cx'+kx=F_{\mathrm{ext}}(t). \]
阻尼力为 \(-cx'\),阻尼系数 \(c\) 的单位为质量/时间。
无阻尼、无外部驱动力
\[ mx''+kx=0,\qquad \omega_0=\sqrt{\frac km}. \]
解为
\[ x(t)=c_1\cos\omega_0t+c_2\sin\omega_0t. \]
\(\omega_0\) 为固有角频率,振动周期为 \(2\pi/\omega_0\)。
有阻尼、无外部驱动力
取 \(c>0\),方程为 \(mx''+cx'+kx=0\),特征方程 \(mr^2+cr+k=0\)。
- 过阻尼(overdamped):\(c^2>4mk\),有两个不同负实根
\[ r_{1,2}=\frac{-c\pm\sqrt{c^2-4mk}}{2m},\qquad x(t)=c_1e^{r_1t}+c_2e^{r_2t}. \]
- 临界阻尼(critically damped):\(c^2=4mk\),有二重负实根 \(r=-c/(2m)\)
\[ x(t)=(c_1+c_2t)e^{rt}. \]
- 欠阻尼(underdamped):\(c^2<4mk\),有共轭复根,定义阻尼角频率
\[ \omega_d=\sqrt{\frac km-\frac{c^2}{4m^2}}, \]
于是
\[ x(t)=e^{-ct/(2m)}\big(c_1\cos\omega_dt+c_2\sin\omega_dt\big). \]
欠阻尼频率 \(\omega_d\) 与无阻尼固有频率 \(\omega_0\) 不同;三种有阻尼自由运动均满足 \(x(t)\to0\)。
有外部驱动力
\[ mx''+cx'+kx=F_{\mathrm{ext}}(t),\qquad x=x_h+x_p. \]
先求自由运动的齐次通解 \(x_h\),再按外力形式求一个特解 \(x_p\),最后利用初始位移与初始速度确定常数。
完整的解的结构为
\[ x(t)=x_h(t)+x_p(t)=c_1x_1(t)+c_2x_2(t)+x_p(t). \]
其中 \(x_1,x_2\) 构成对应齐次方程的基本解组。
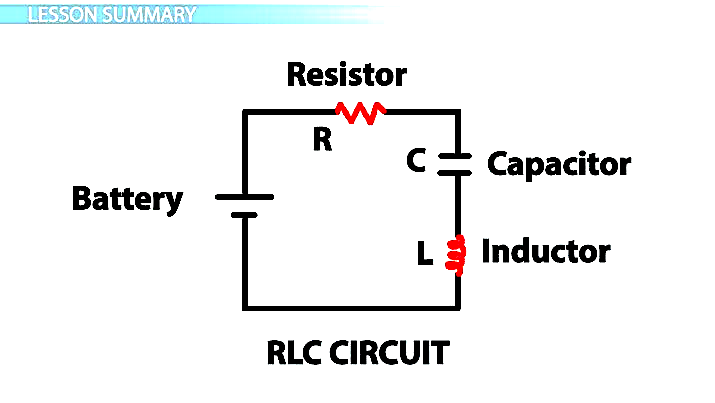
应用二:串联 RLC 电路(Series RLC circuit)
令 \(Q(t)\) 为电容器电荷,\(I(t)=Q'(t)\) 为电流,\(E(t)\) 为电源电动势。设电感 \(L>0\)、电容 \(C>0\)、电阻 \(R\ge0\)。
各元件的电压降为
\[ V_R=RI,\qquad V_L=LI',\qquad V_C=\frac QC. \]
基尔霍夫电压定律给出
\[ LI'+RI+\frac QC=E(t). \]
代入 \(I=Q'\),得到关于电荷的二阶方程及初始条件
\[ \begin{cases} LQ''+RQ'+\dfrac QC=E(t),\\ Q(0)=Q_0,\\ Q'(0)=I_0. \end{cases} \]
应用三:变化率与混合问题(Rates and mixing)
混合问题通常先得到一阶方程。设 \(Q(t)\) 为溶质总量,则
\[ Q'=\text{溶质流入速率}-\text{溶质流出速率}. \]
若混合均匀、溶液体积为 \(V(t)\),流入浓度为 \(c_{\mathrm{in}}(t)\),体积流率为 \(r_{\mathrm{in}}(t),r_{\mathrm{out}}(t)\),则
\[ Q'=c_{\mathrm{in}}r_{\mathrm{in}}-\frac QV r_{\mathrm{out}},\qquad V'=r_{\mathrm{in}}-r_{\mathrm{out}}. \]
模型适用于 \(V>0\) 且未超过容器容量的时间区间。两项均须具有“溶质量/时间”的单位。
例:恒定体积的盐水混合
水箱最初含 \(600\ \mathrm{gal}\) 水与 \(40\ \mathrm{lb}\) 盐。自 \(t=0\) 起,以 \(4\ \mathrm{gal/min}\) 流入浓度为 \(1/2\ \mathrm{lb/gal}\) 的盐水,同时以相同流率排出充分混合的溶液。求 \(t>0\) 时盐量 \(Q(t)\) 满足的微分方程。
体积始终为 \(600\ \mathrm{gal}\),因此
\[ \begin{aligned} \text{流入盐速率} &=\left(\frac12\ \mathrm{lb/gal}\right) \left(4\ \mathrm{gal/min}\right)=2\ \mathrm{lb/min},\\ \text{流出盐速率} &=\left(\frac Q{600}\ \mathrm{lb/gal}\right) \left(4\ \mathrm{gal/min}\right)=\frac Q{150}\ \mathrm{lb/min}. \end{aligned} \]
这里 \(t\) 的数值以分钟计,\(Q\) 的数值以磅计。初值问题为
\[ Q'+\frac Q{150}=2,\qquad Q(0)=40. \]
用一阶线性方程方法得到
\[ Q(t)=300-260e^{-t/150},\qquad t\ge0. \]
长期盐量趋向 \(300\ \mathrm{lb}\),对应浓度趋向流入浓度 \(1/2\ \mathrm{lb/gal}\)。